Unitree G1. Agilidade humanoide em 1,32 m.

Humanoide compacto e dobrável, com câmera de profundidade e LiDAR 3D. Duas edições: o G1 padrão, para usar os recursos do fabricante, e o G1 EDU, aberto ao desenvolvimento secundário, com mãos Dex3-1 opcionais.

Altura
1,32 mem pé
Peso
≈ 35 kgcom bateria
Graus de liberdade
23–43conforme a edição
Autonomia
≈ 2 hvaria com o uso

Disponibilidade e configuração sob consulta

Ver ficha técnica

Especificações, fotos e vídeo da página oficial da Unitree, consultada em 11/10/2026. A configuração final é identificada na proposta.

Edições

O mesmo corpo. Dois caminhos de projeto.

A diferença está no desenvolvimento. O G1 padrão usa os recursos do fabricante; o G1 EDU abre o desenvolvimento secundário e aceita mãos, articulações e computação adicionais, conforme o SKU.

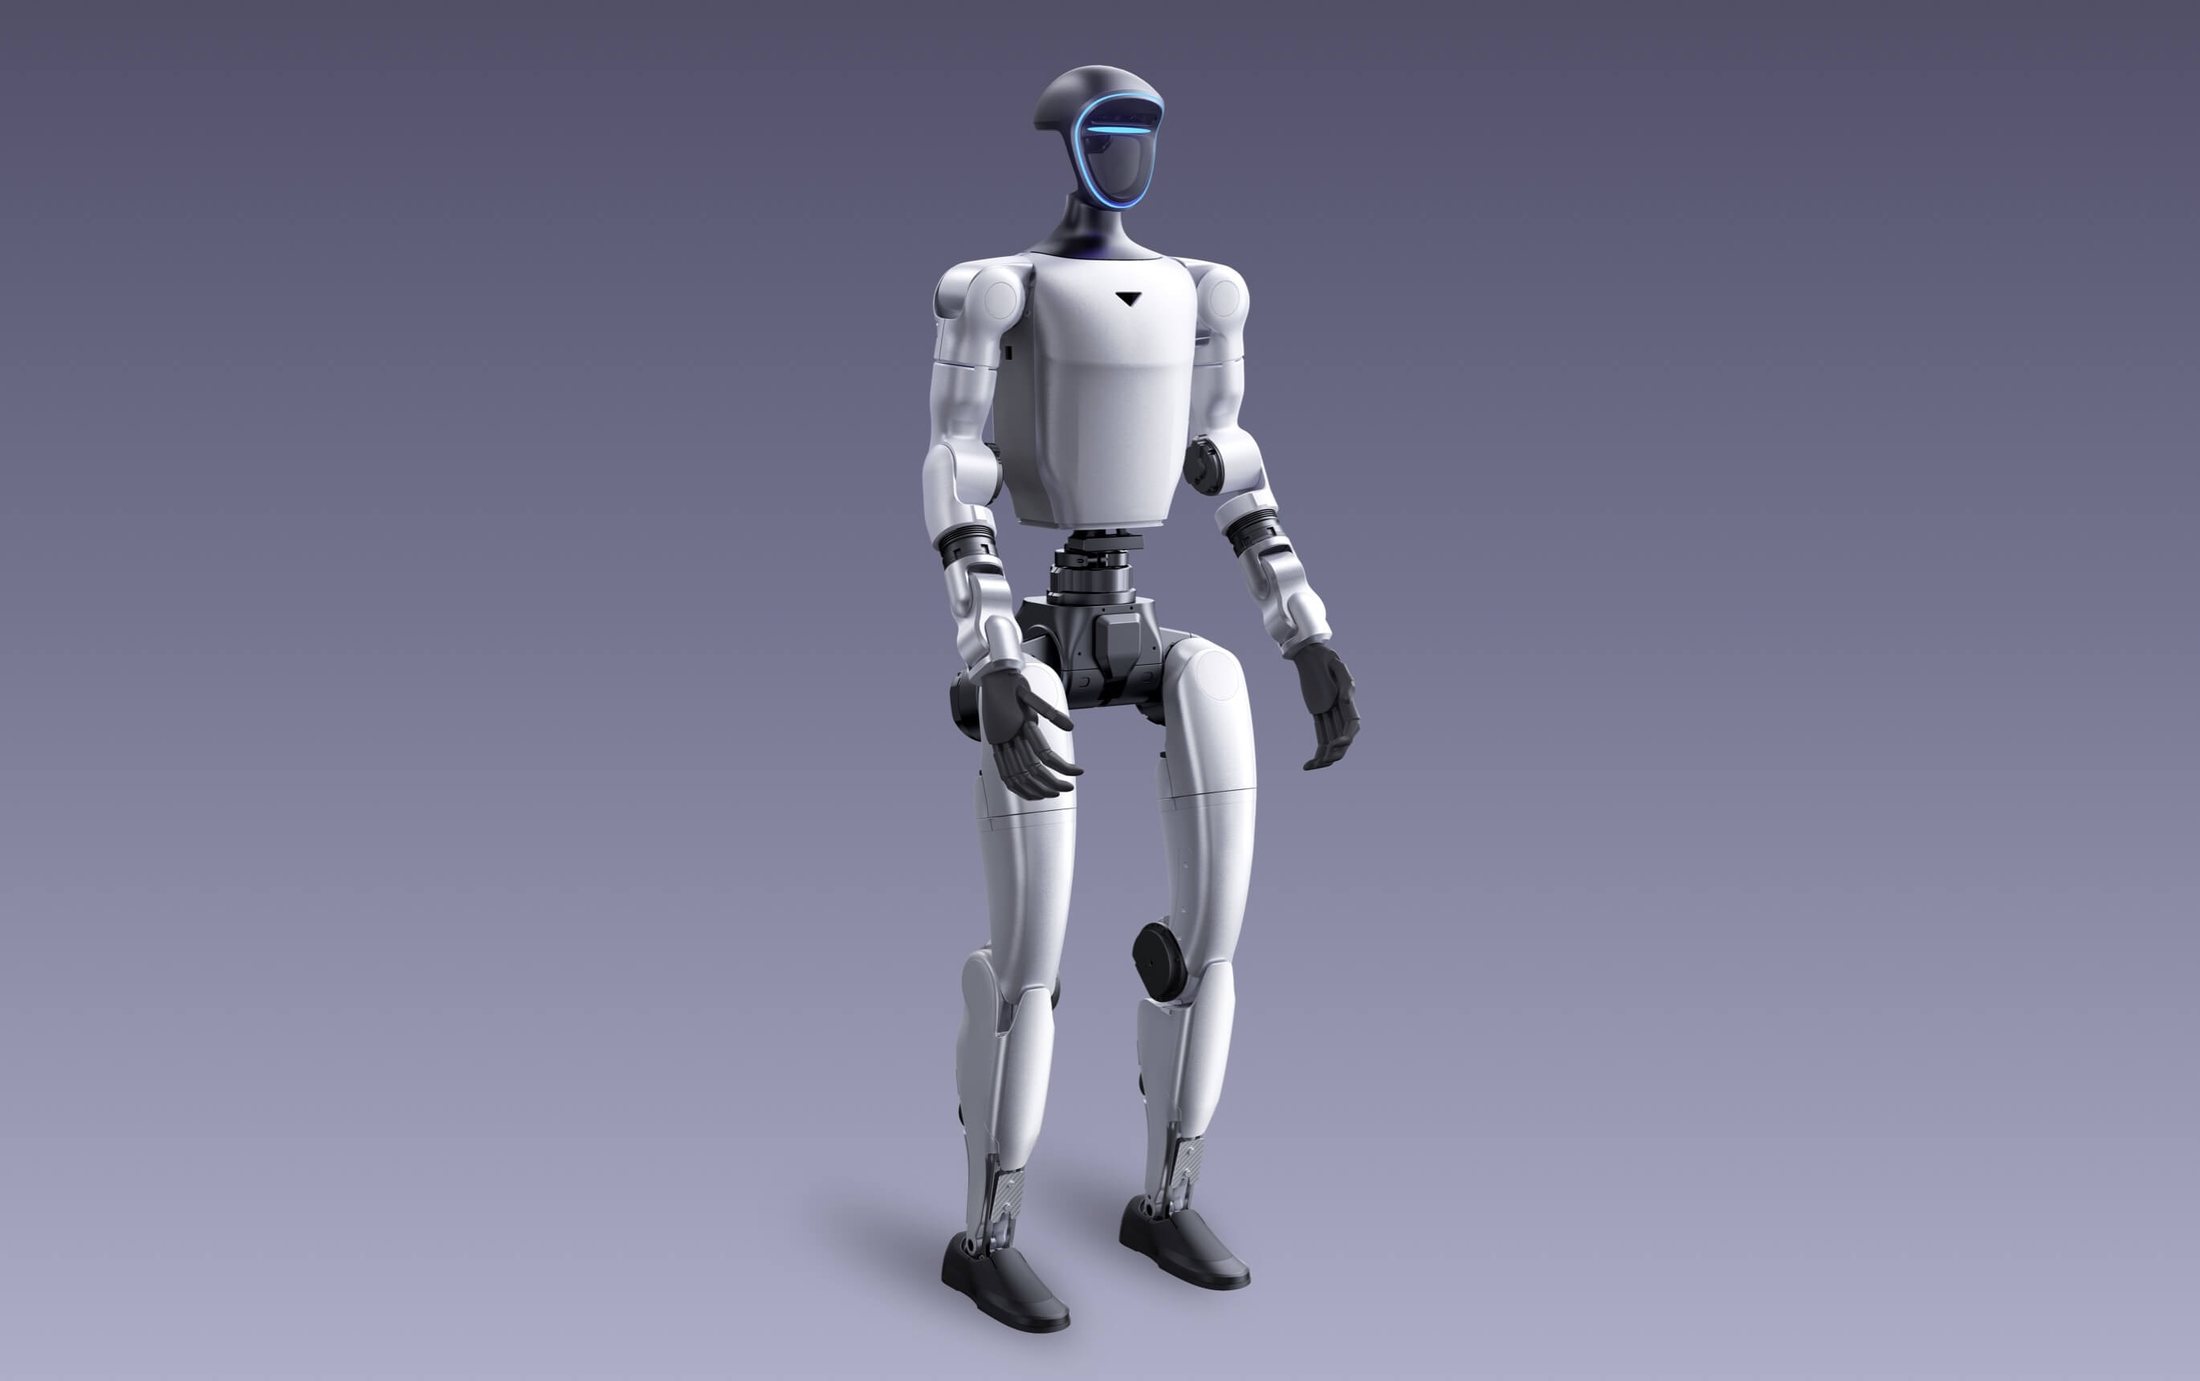
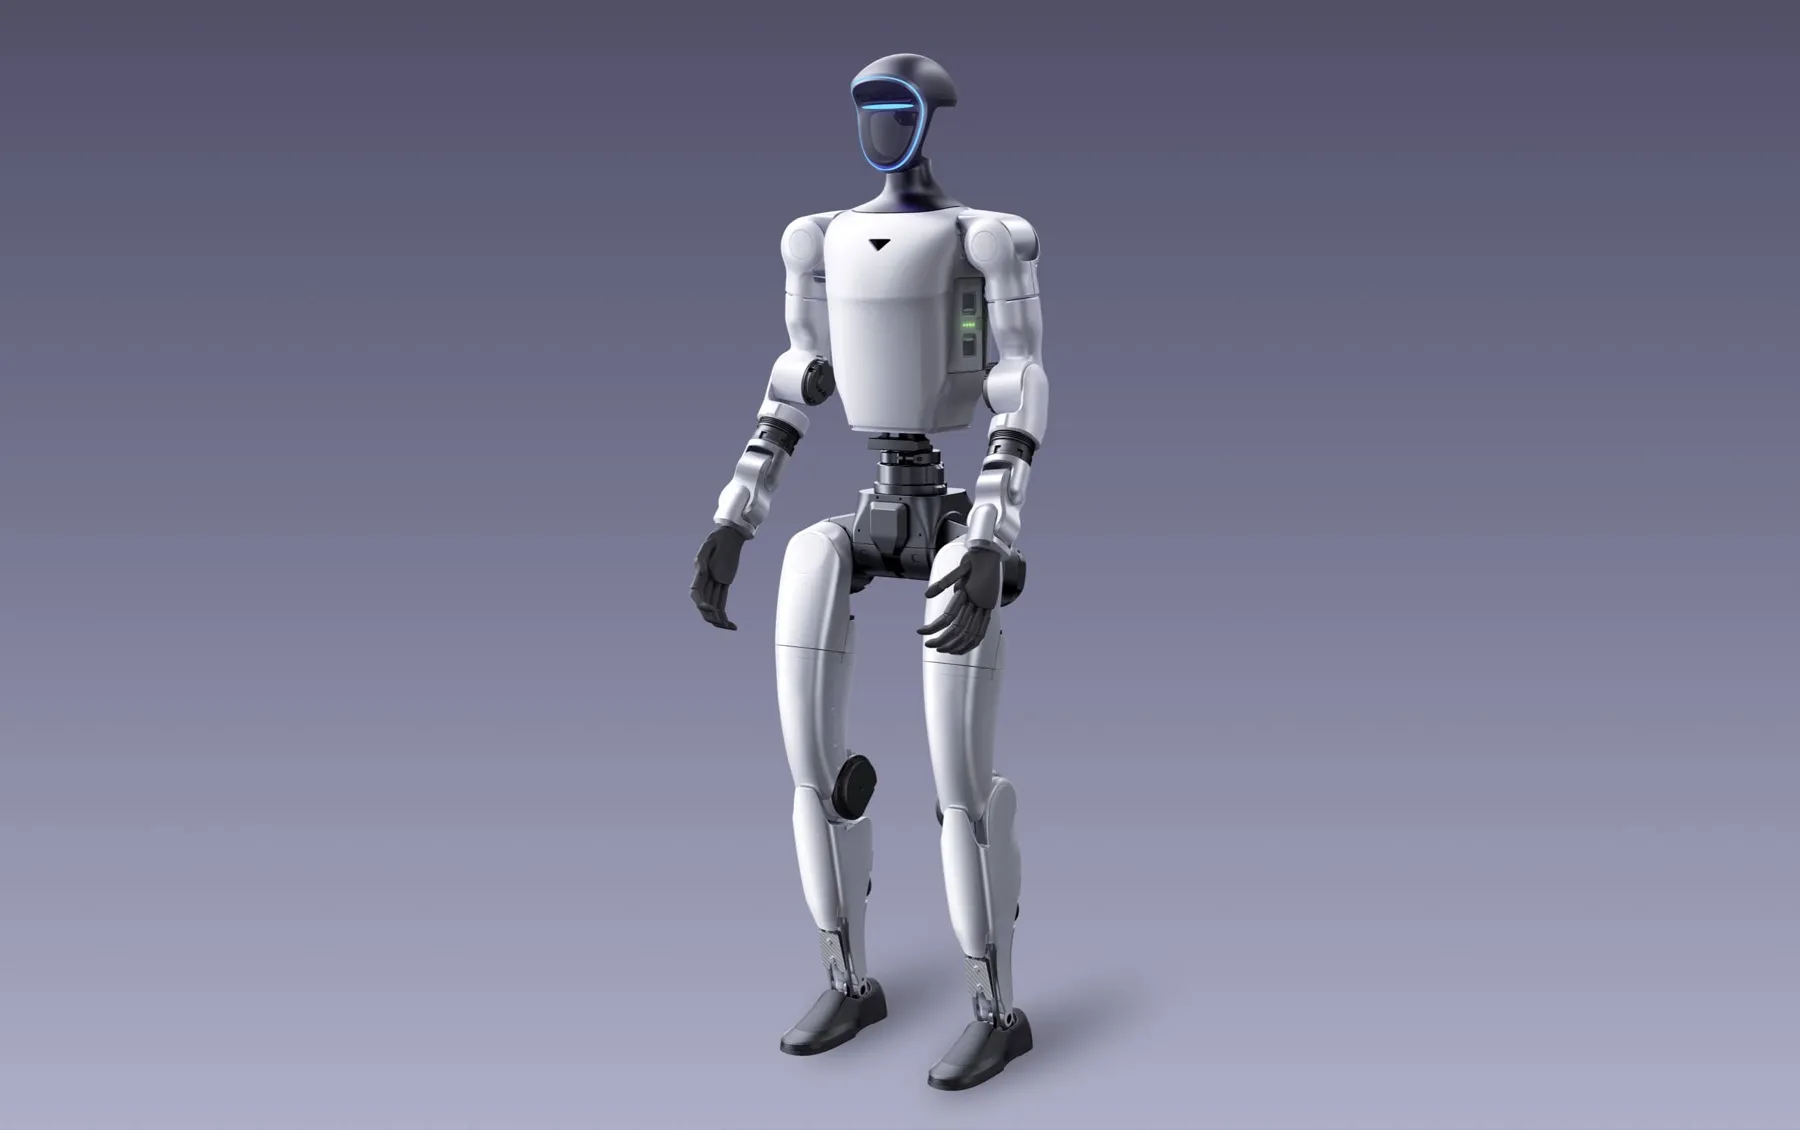
Unitree G1 em pé, de corpo inteiro, em estúdio de fundo lilás

G1 padrão

Para conhecer a robótica humanoide com os recursos e o controle que o fabricante entrega.

Graus de liberdade
23 perna 6 · cintura 1 · braço 5
Torque máximo do joelho
90 N·m
Carga máxima do braço
≈ 2 kg varia com a postura
Mãos
Sem graus de liberdade nas mãos
Computação adicional
Não disponível
Desenvolvimento secundário
Não nesta edição

Para quem: demonstrações, ensino e primeiros projetos com robótica humanoide, usando os recursos do fabricante.
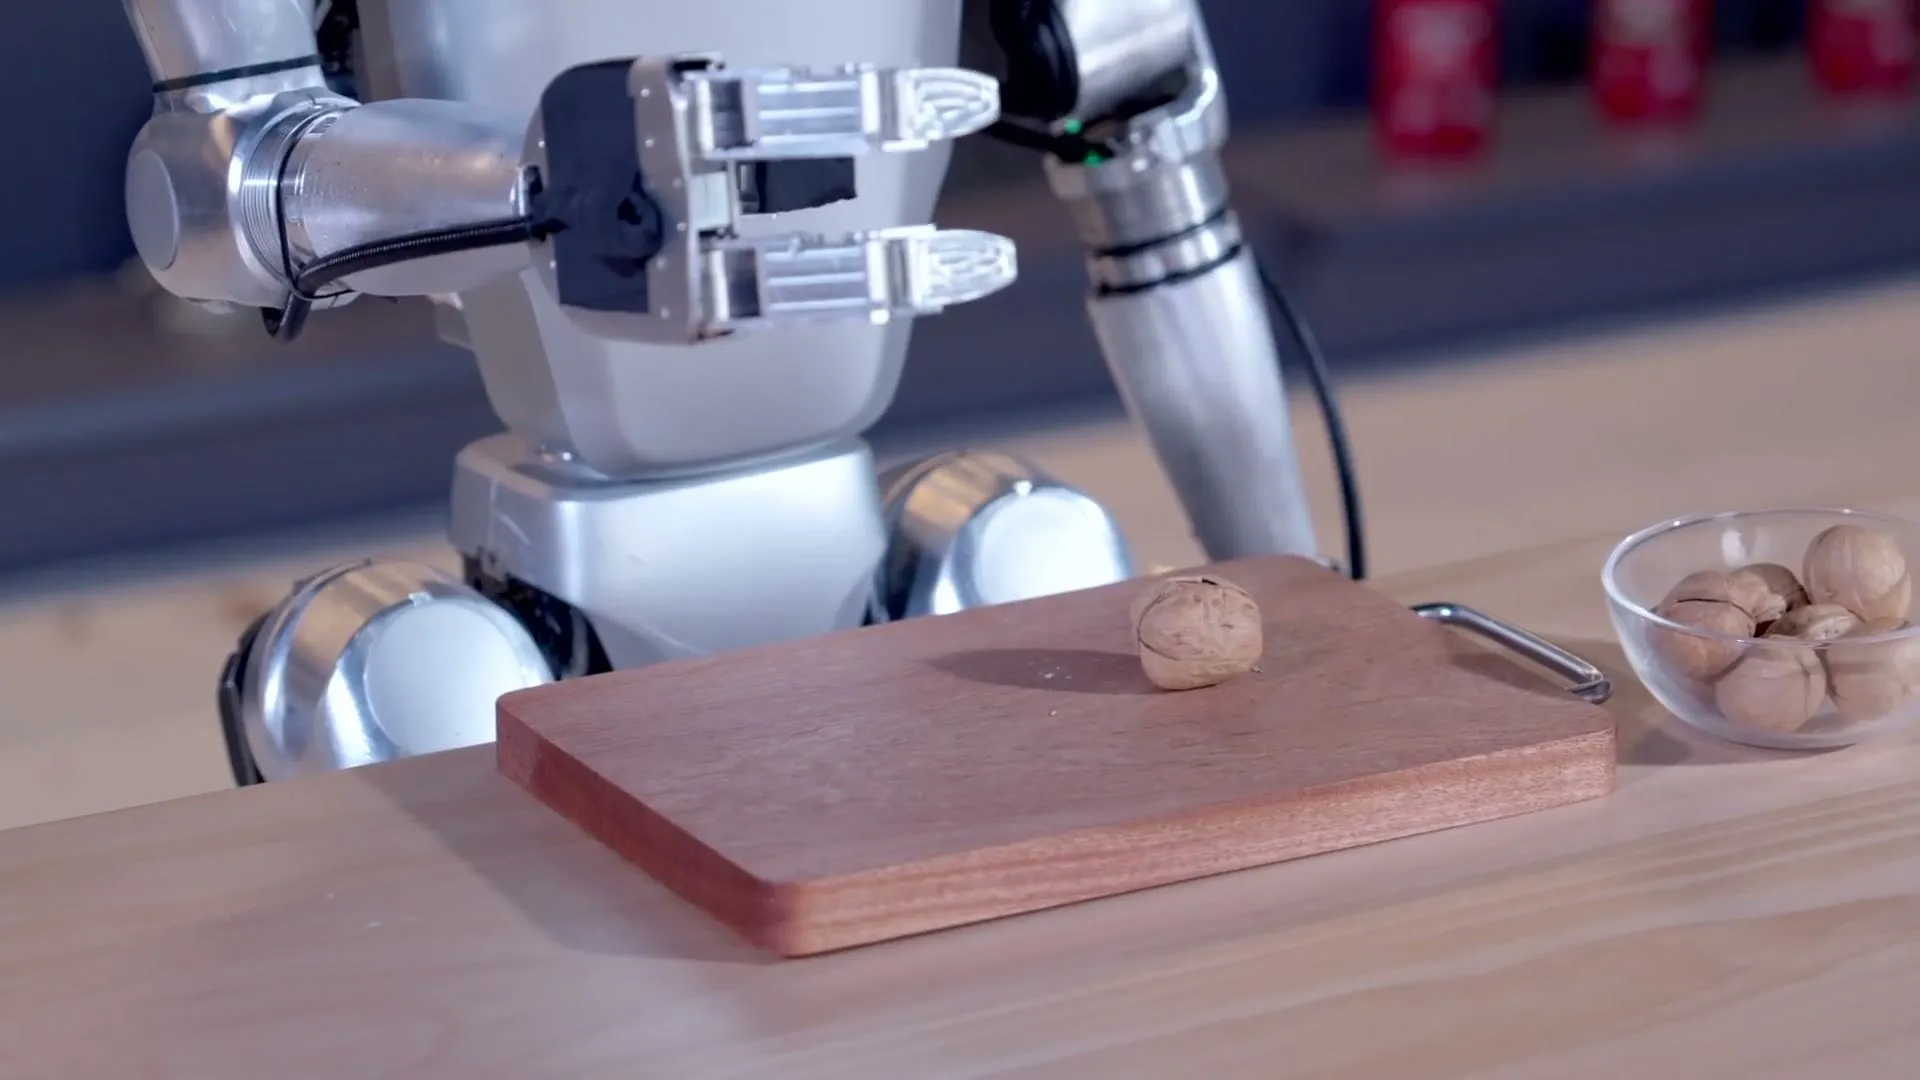
Mãos Dex3-1 do Unitree G1 EDU manipulando nozes sobre uma tábua

G1 EDU

Para equipes que vão desenvolver aplicações, skills e integrações próprias.

Graus de liberdade
23–43 conforme o SKU
Torque máximo do joelho
120 N·m
Carga máxima do braço
≈ 3 kg varia com a postura
Mão Dex3-1
Opcional: três dedos, controle de força, 7 GdL sensores táteis opcionais
Computação adicional
Opcional, de várias marcas e modelos, como Orin
Desenvolvimento secundário
Sim, conforme o manual do fabricante

“Combinada ao controle híbrido de força e posição, [a mão] é sensível e confiável e pode simular mãos humanas para operar objetos com precisão.”

Unitree, página oficial do G1 · tradução livre

Para quem: pesquisa, desenvolvimento e projetos-piloto que pedem acesso de programação ao robô.

Na EDU, graus de liberdade, mãos e computação variam conforme o SKU; a configuração escolhida é identificada na proposta.

Destaques

Articulações amplas. Movimento que aprende.

O que a Unitree destaca no G1, com as fotos oficiais do fabricante.

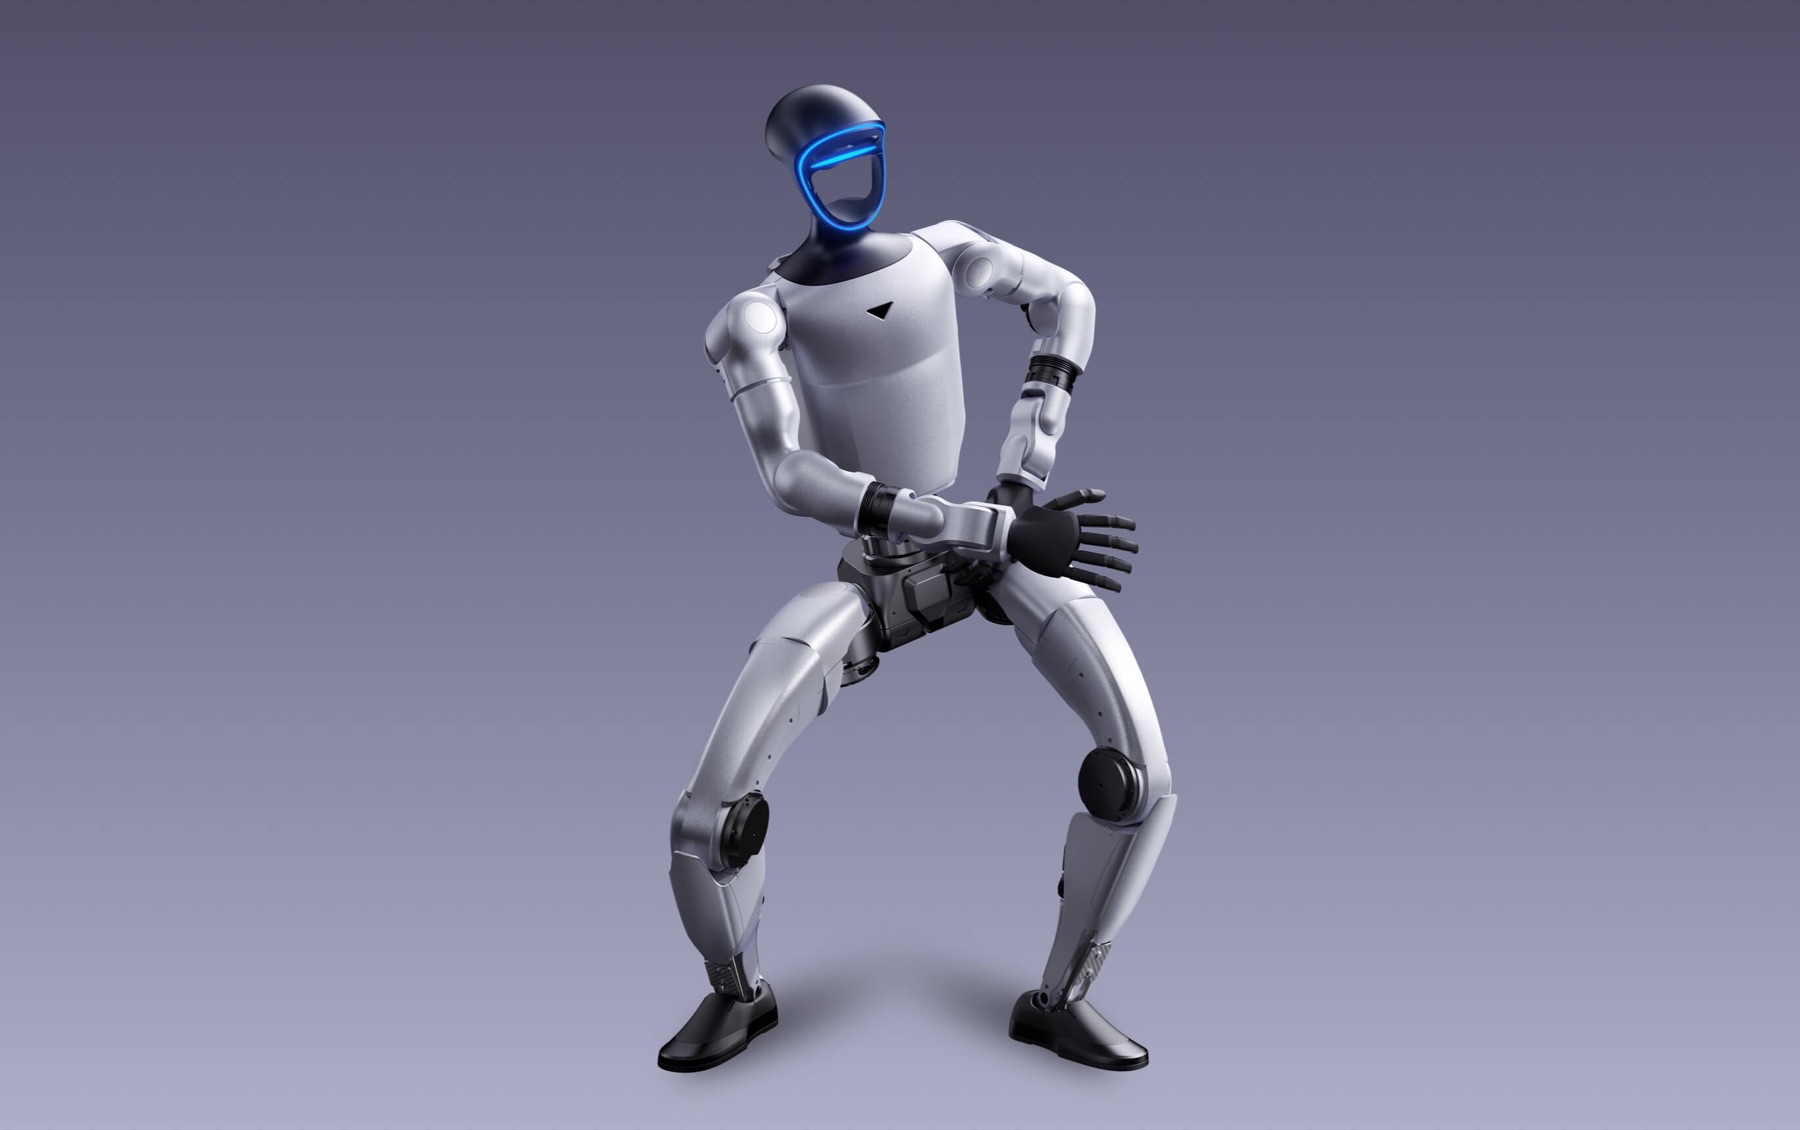
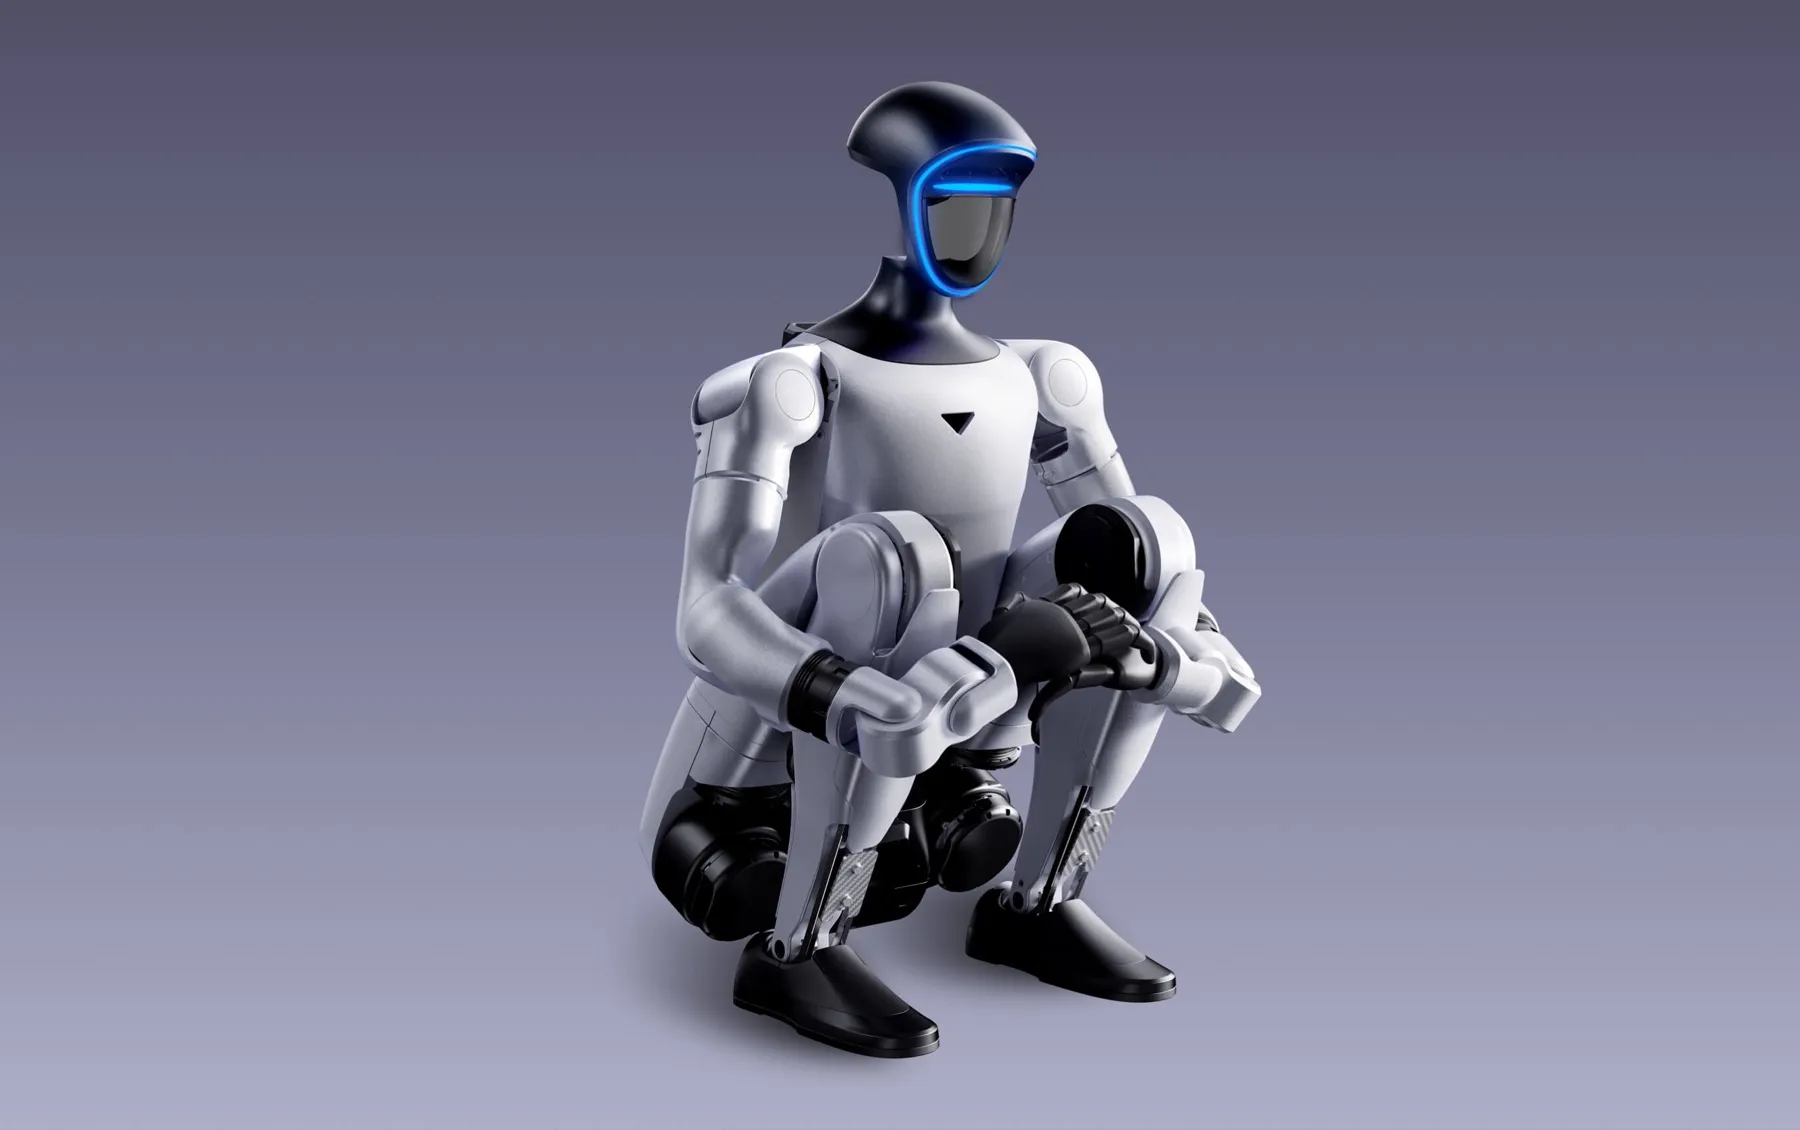
Unitree G1 agachado, com os joelhos totalmente flexionados

Amplitude além do comum

Segundo a Unitree, o G1 tem flexibilidade além da de uma pessoa comum, com espaço extragrande de movimento nas articulações. O joelho vai de 0 a 165° e o quadril gira ±158°.

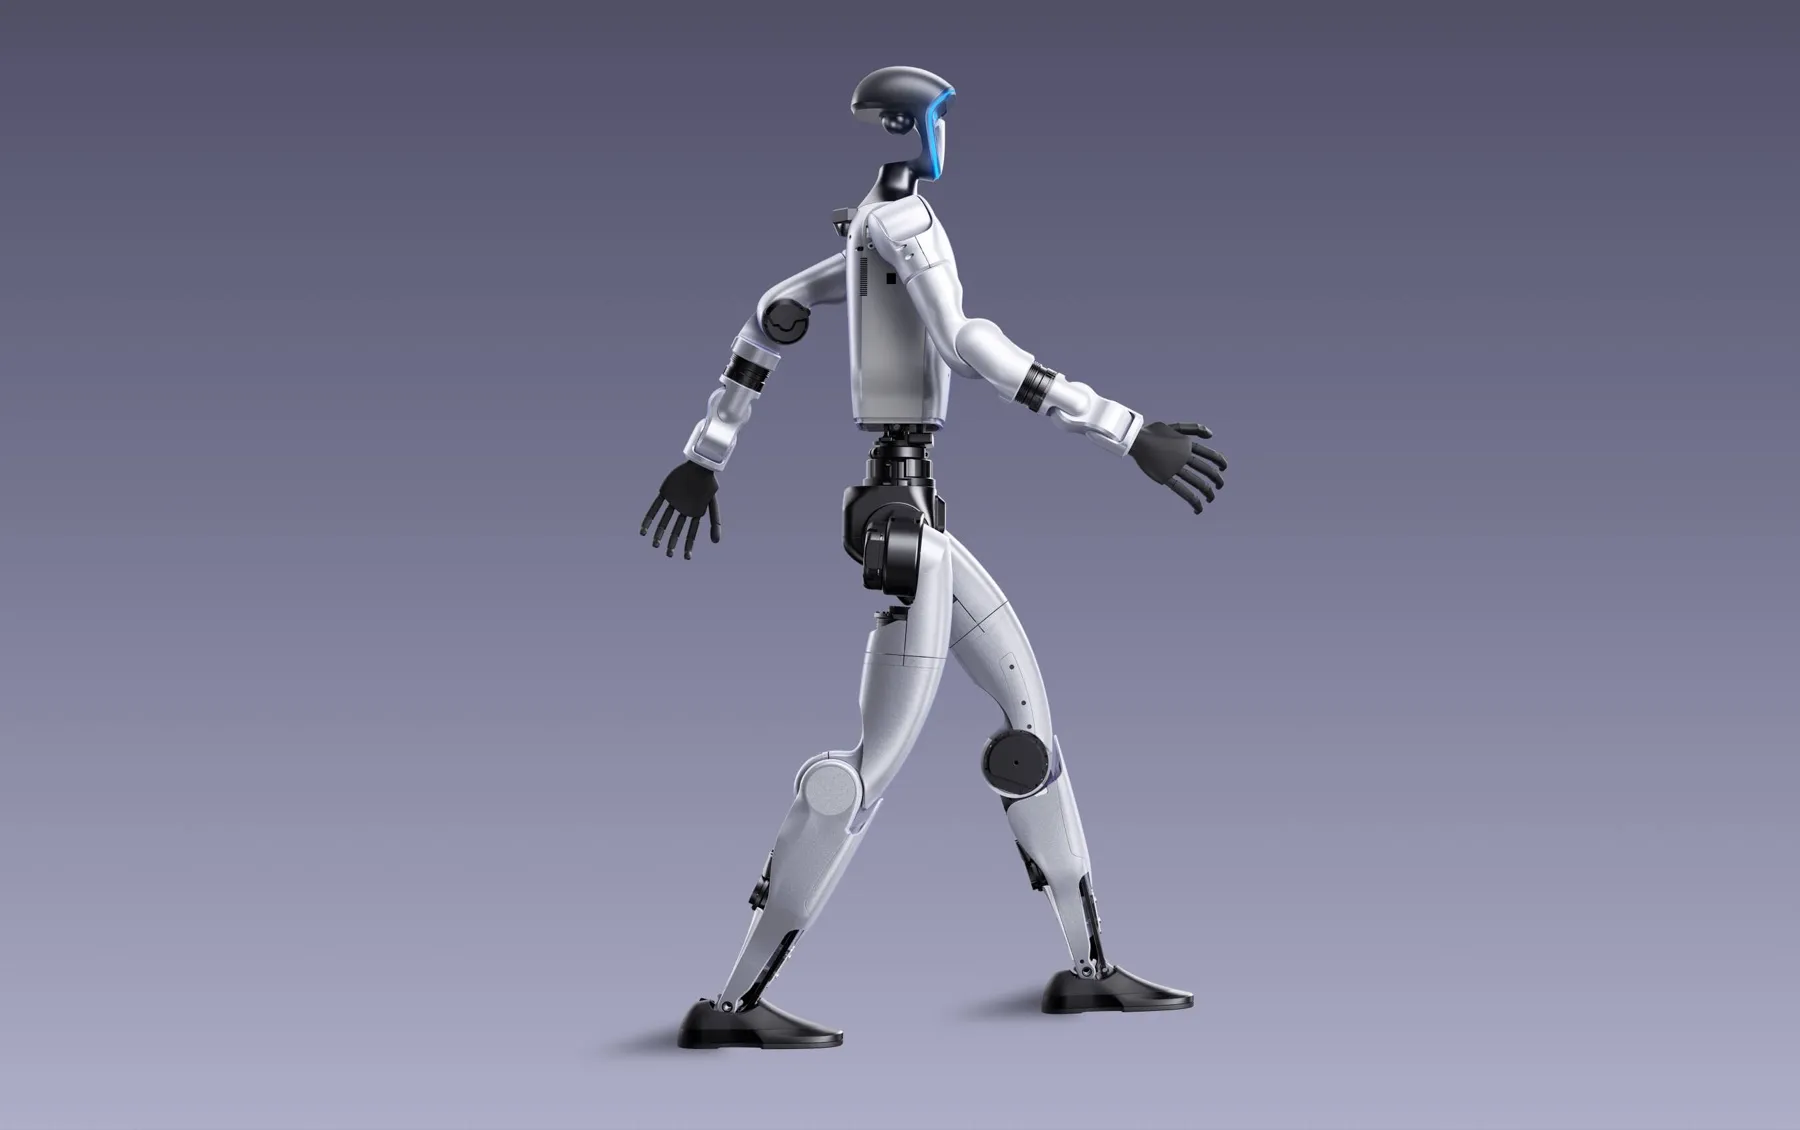
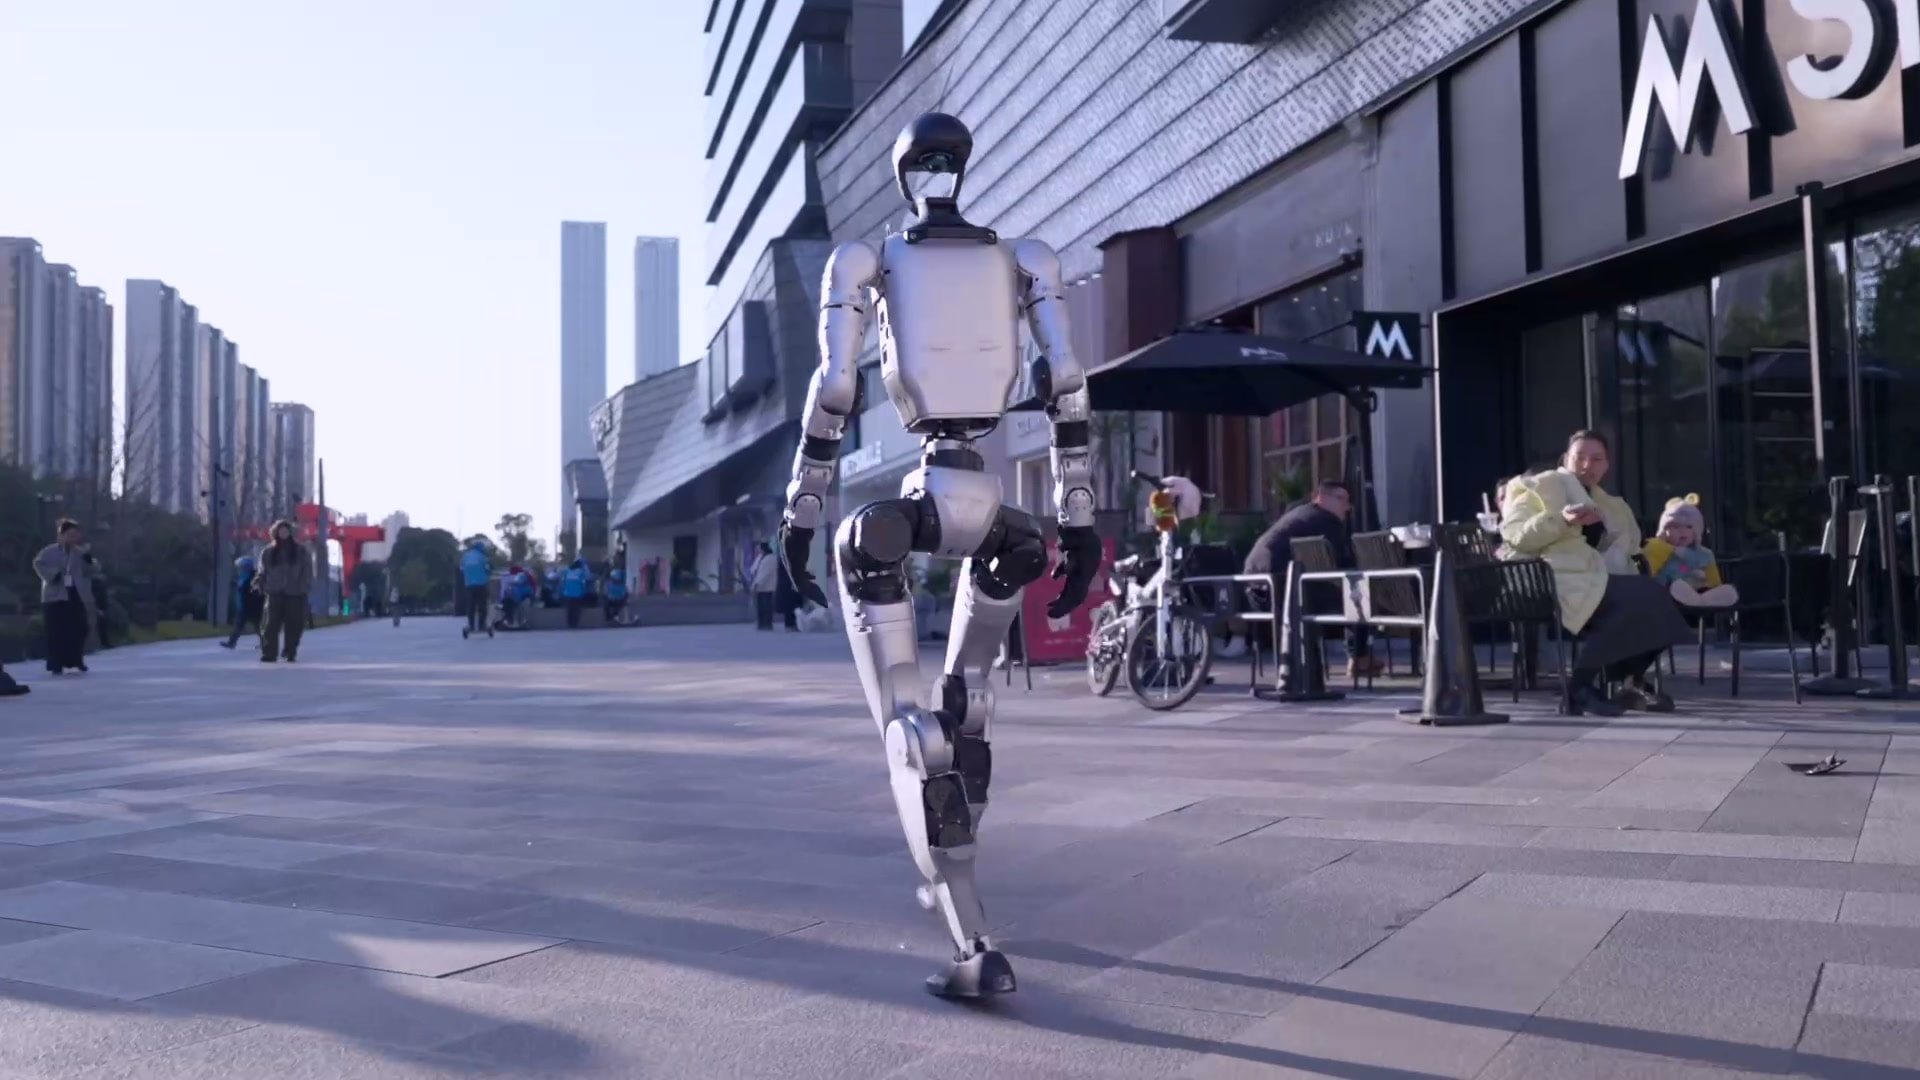
Unitree G1 em passada, visto de lado

Seis graus por perna

Coxa e panturrilha somam 0,6 m. As juntas usam rolamentos de rolos cruzados de padrão industrial.

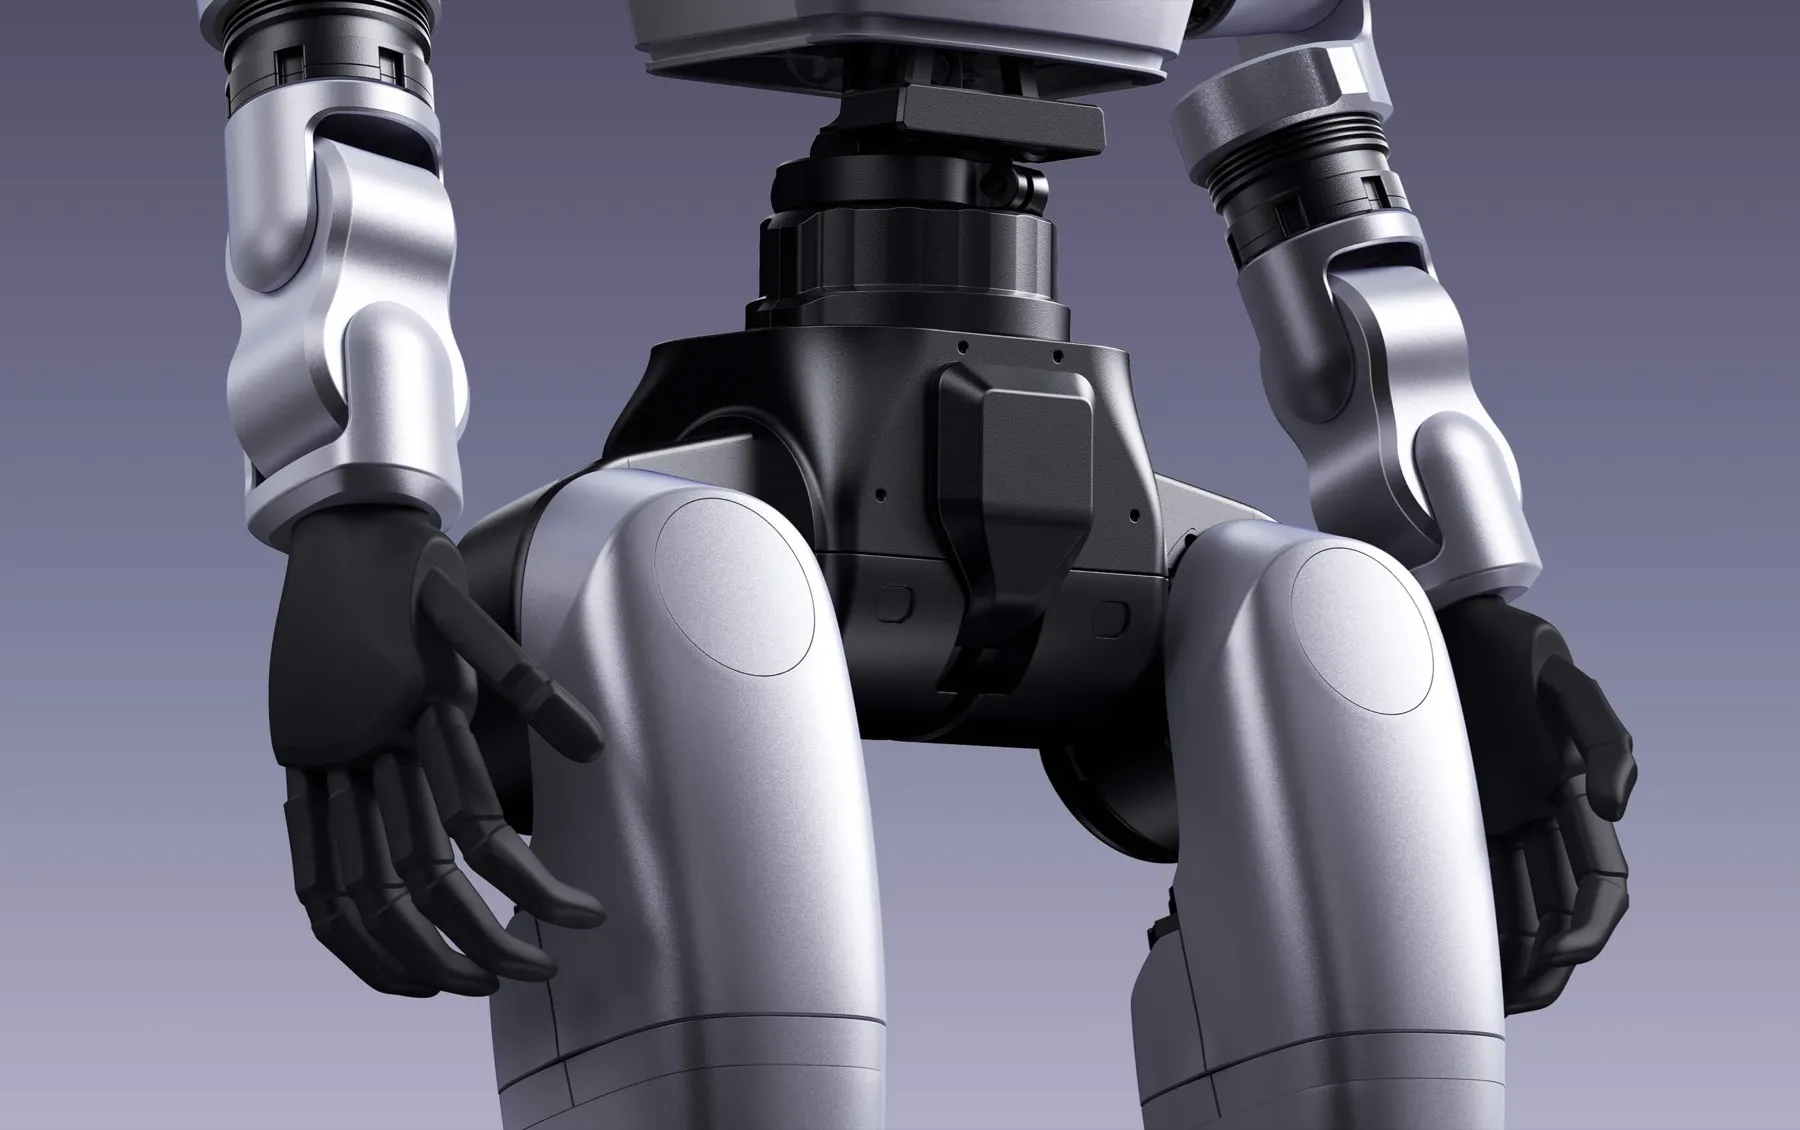
Detalhe da cintura e do quadril do Unitree G1, com as mãos ao lado das coxas

Cintura que gira

A cintura gira ±155°. Na EDU, dois graus opcionais somam ±30° de inclinação em cada eixo.

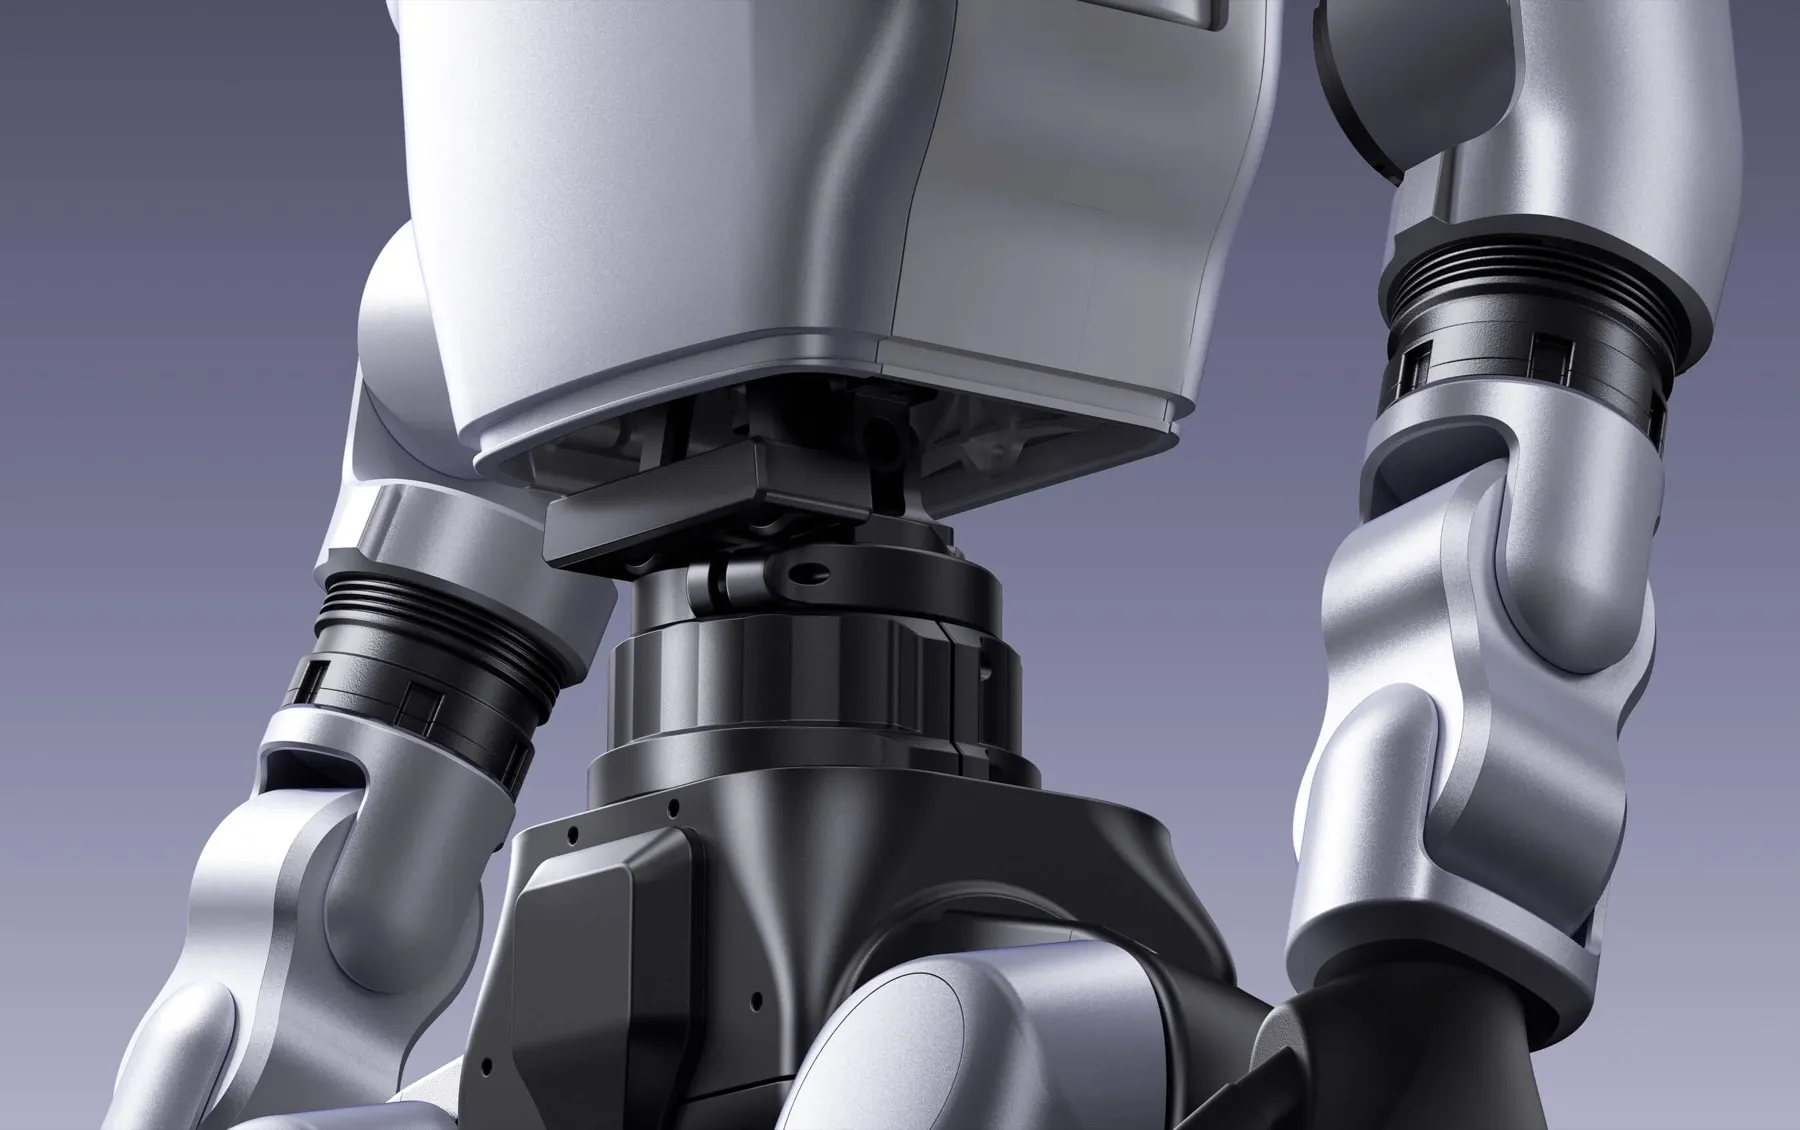
Tronco e cintura do Unitree G1 vistos de baixo, com as juntas dos braços

Por dentro das juntas

Motores síncronos de ímã permanente, de rotor interno e baixa inércia, encoder duplo, refrigeração local a ar e fiação oca em todas as juntas.

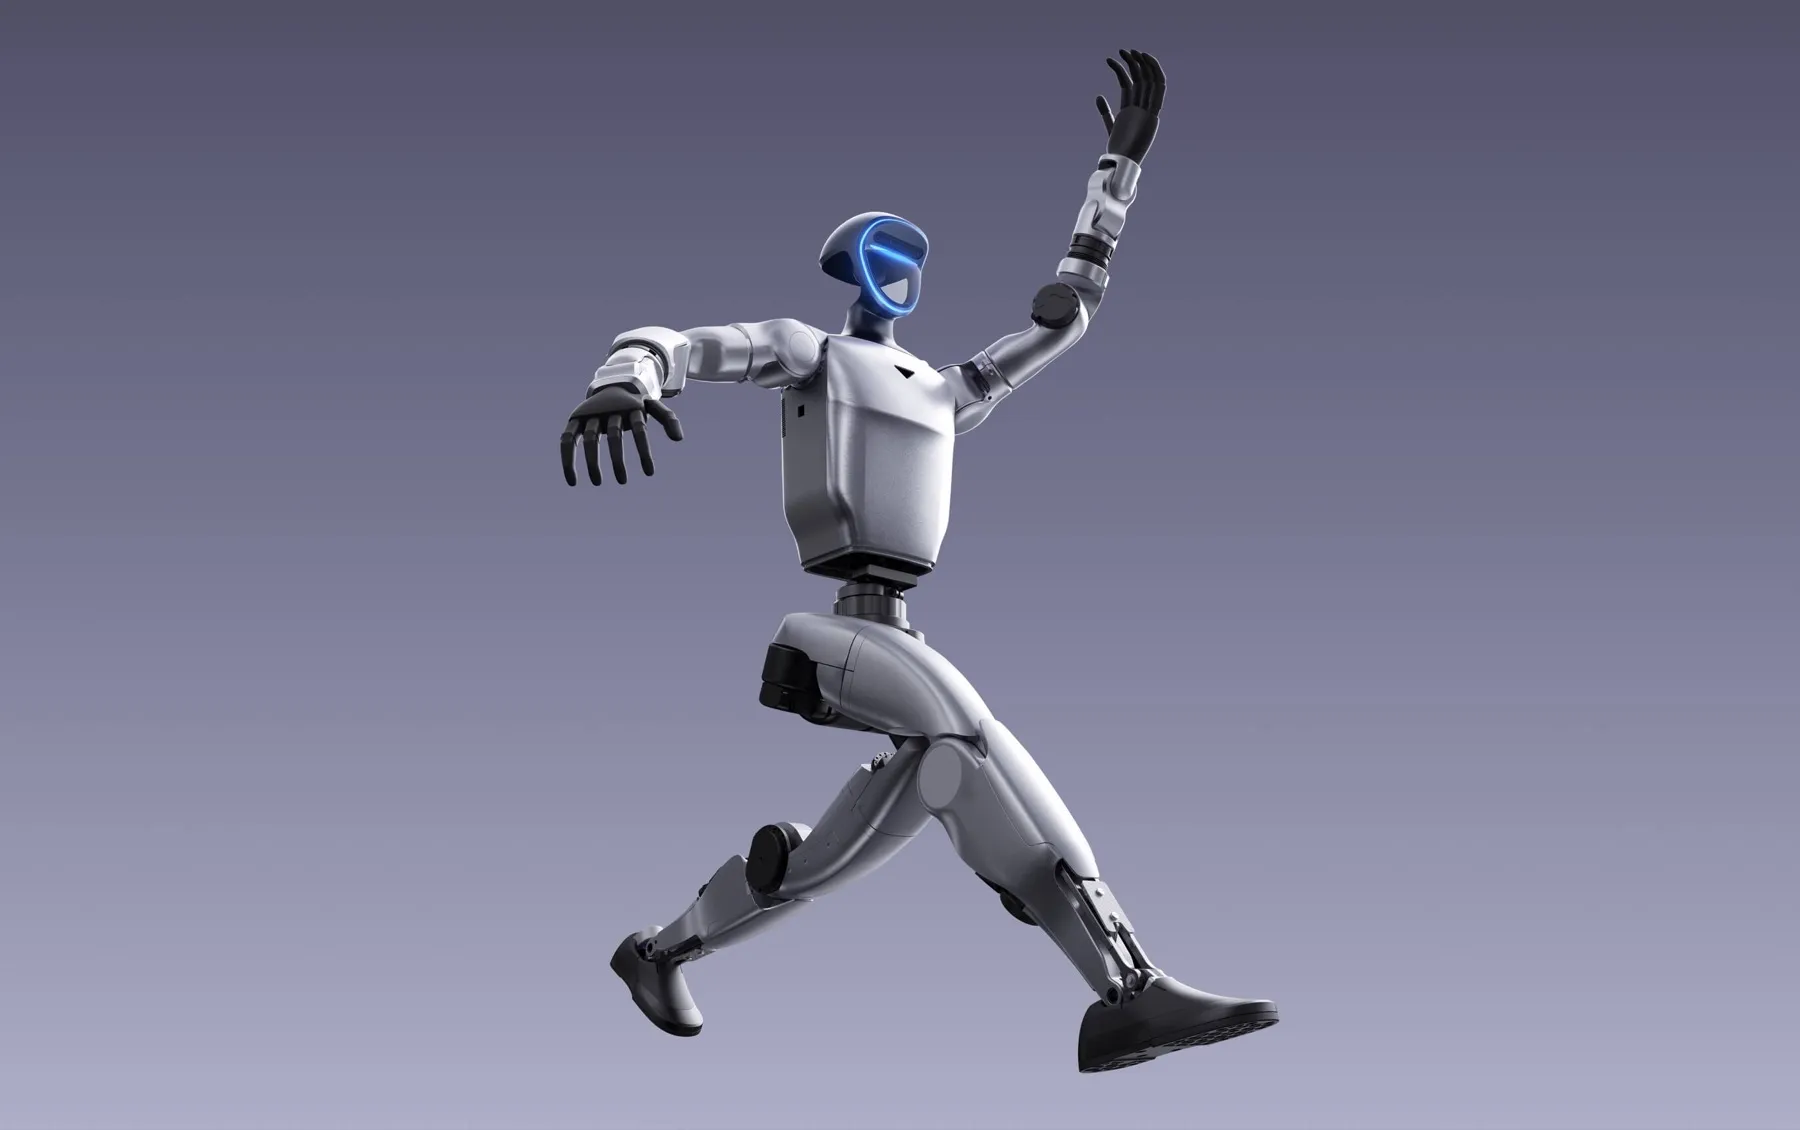
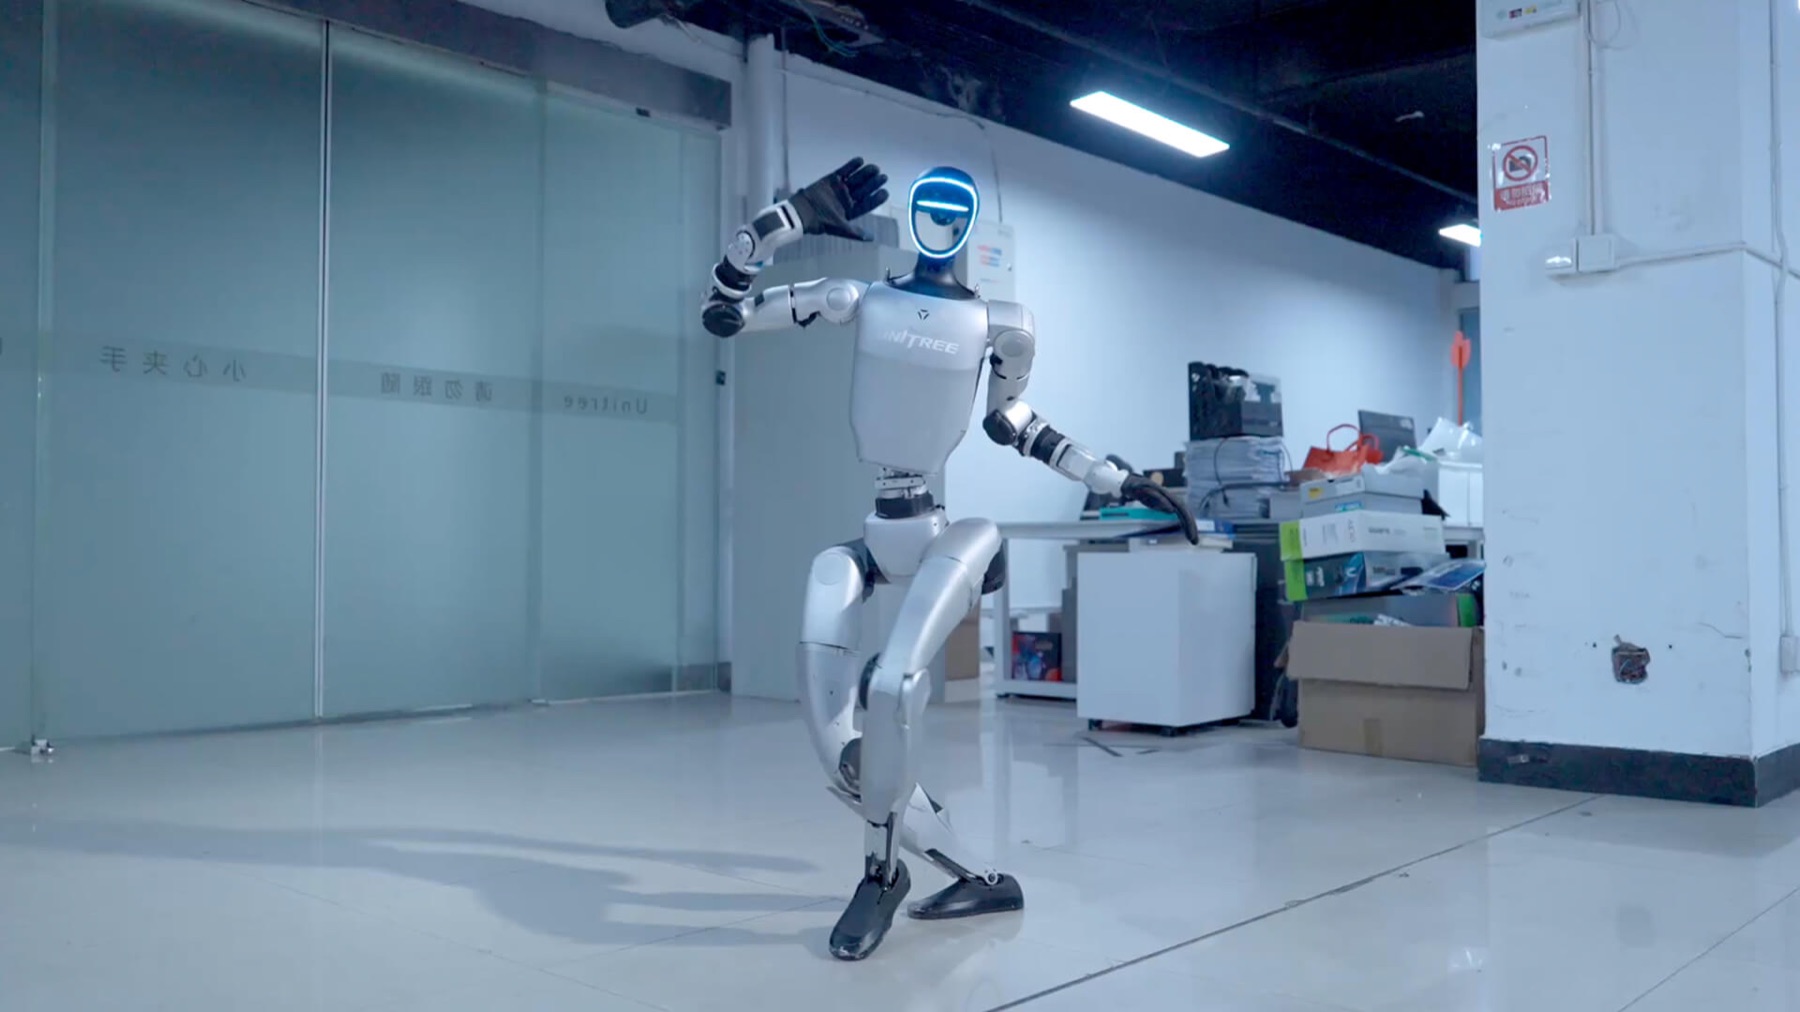
Unitree G1 em salto de dança, com um braço erguido

Aprendizado e OTA

Segundo a Unitree, o movimento do G1 é guiado por aprendizado por imitação e por reforço, com atualizações OTA contínuas. Parte das funções de exemplo ainda está em desenvolvimento e teste.

Vídeo oficial da Unitree · G1 caminhando em ambientes reais.

Ficha técnica

Os números do fabricante. Lado a lado.

Parâmetros publicados pela Unitree para o G1 e o G1 EDU. Eles podem variar conforme o cenário e a configuração.

Ficha técnica do Unitree G1 e do G1 EDU, conforme a Unitree
ParâmetroG1G1 EDU
Dimensões e peso
Em pé (altura × largura × espessura)1.320 × 450 × 200 mm
Dobrado690 × 450 × 300 mm
Peso com bateria≈ 35 kg≈ 35 kg ou mais
Graus de liberdade
Total (motores das juntas)2323–43
Por perna6
Cintura11mais 2 opcionais
Por braço5
Por mãoNão tem7 + 2mão Dex3-1 opcional, de três dedos e controle de força, e 2 de punho, opcionais
Dedos da Dex3-1 (ativos)Não temPolegar 3 · indicador 2 · médio 2sensores táteis opcionais
Mecânica
Rolamento de saída das juntasRolos cruzados, padrão industrialalta precisão e alta capacidade de carga
Motor das juntasSíncrono de ímã permanente, rotor internobaixa inércia e alta velocidade, para resposta e dissipação de calor melhores
Torque máximo do joelhonota 190 N·m120 N·m
Carga máxima do braçonota 2≈ 2 kg≈ 3 kg
Panturrilha + coxa0,6 m
Alcance do braço≈ 0,45 m
Amplitude das articulações
CinturaZ ±155°Z ±155° · X ±30° · Y ±30°
Joelho0–165°
QuadrilP ±154° · R −30° a +170° · Y ±158°
PunhoNão informadoP ±92,5° · Y ±92,5°
Elétrica, computação e percepção
Fiação oca em todas as juntasSim
Encoder das juntasDuplo
RefrigeraçãoLocal, a ar
AlimentaçãoBateria de lítio de 13 células em série
Computação básicaCPU de 8 núcleos, alto desempenho
SensoresCâmera de profundidade + LiDAR 3D
ÁudioMatriz de 4 microfones · alto-falante de 5 W
ConectividadeWi-Fi 6 · Bluetooth 5.2
Acessórios
Módulo de alta computaçãoNão disponívelOpcional, de várias marcas e modelos, como Orin
Bateria inteligente (remoção rápida)9.000 mAh
Carregador54 V · 5 A
Controle manualSim
Outros
Autonomianota 3≈ 2 h
Atualização OTA inteligenteSim
Desenvolvimento secundárionota 4NãoSim
  1. Os motores das juntas têm torques máximos diferentes; o valor é o do maior deles.
  2. A carga máxima do braço varia muito conforme a postura de extensão.
  3. Os parâmetros podem variar conforme o cenário e a configuração; vale o desempenho real.
  4. Detalhes no manual de desenvolvimento secundário da Unitree.

Condições comerciais e configuração são definidas na proposta.

Avisos da Unitree
  • O humanoide tem estrutura complexa e potência muito alta: mantenha distância segura das pessoas e use com cautela.
  • A aparência do produto pode mudar; vale o produto final.
  • Algumas funções de exemplo da página oficial ainda estão em desenvolvimento e teste.
  • A indústria de humanoides está em fase inicial de exploração; entenda as limitações do robô antes de decidir.
  • É um robô de uso civil: não faça modificações perigosas nem o use de forma arriscada, e siga as leis locais.

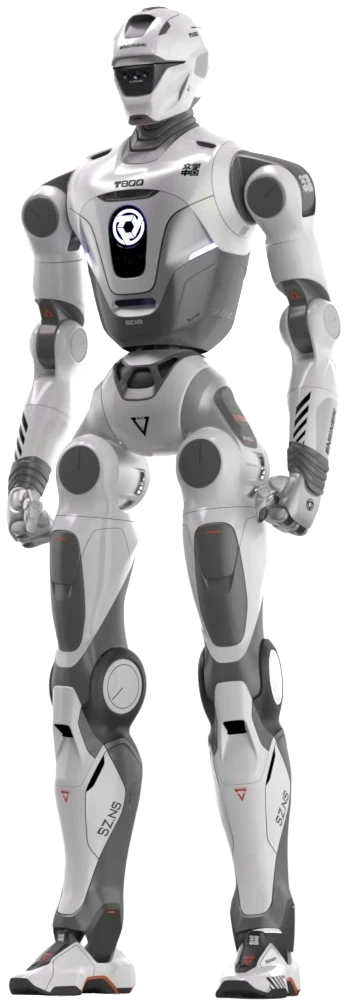
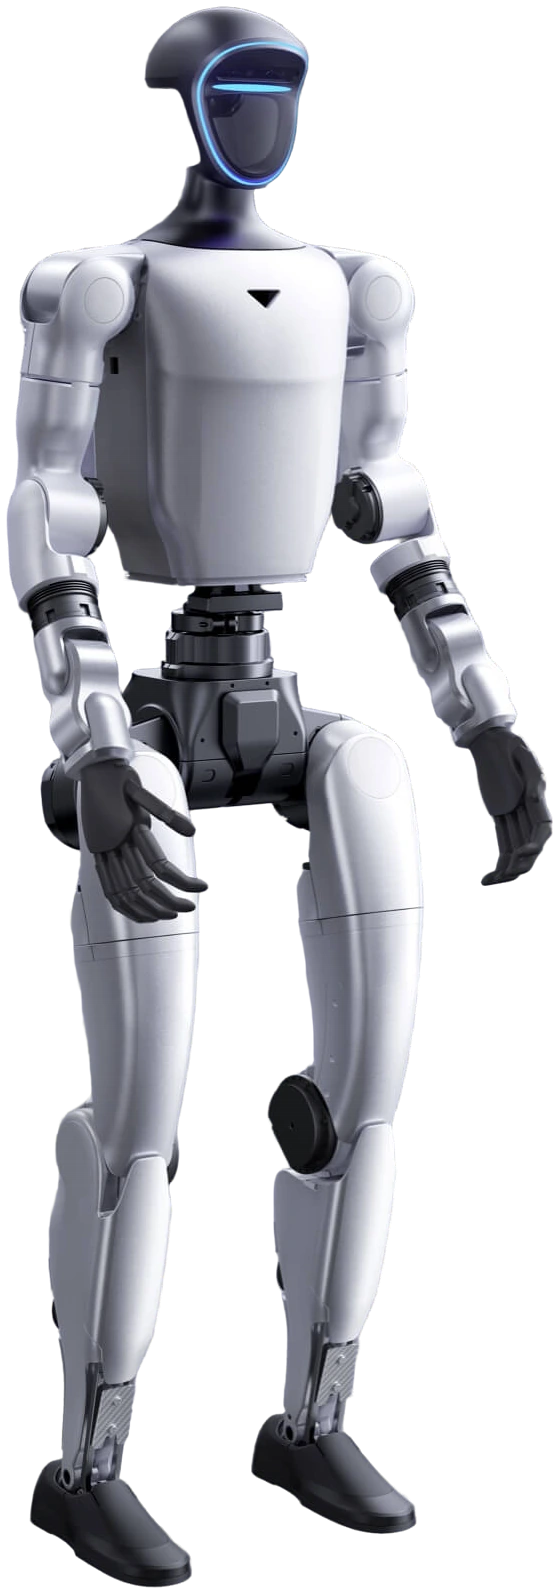
Escala. O G1 ao lado do T800.

Recortes oficiais em escala aproximada, pela altura publicada pelos fabricantes. Conheça o EngineAI T800.

Galeria

Galeria. Fotos oficiais da Unitree.

Selecione uma foto para ampliar. Na ampliação, as setas do teclado trocam de foto.

Com a Huginn

O robô é o começo. O projeto vem junto.

A Huginn trabalha o G1 com a Huginn Robot Platform, o software próprio em desenvolvimento, e com o desenvolvimento de aplicações para a sua tarefa.

Huginn Robot Platform × Unitree G1

  • Unitree G1 · primeiro robô-alvo da plataforma, com testes em simulação
  • G1 EDU · configuração e integração conforme a avaliação do projeto
  • G1 padrão · sem o mesmo caminho de desenvolvimento secundário da EDU
  • Huginn Robot Platform · em desenvolvimento, projetos-piloto sob avaliação

Do seu objetivo ao desenho do piloto.

  1. Entender o cenário

    Objetivo, tarefa, ambiente e acompanhamento necessário.

  2. Definir o projeto

    Edição do G1, configuração, software e escopo.

  3. Desenvolver e testar

    Habilidades, missões e integrações, começando pela simulação.

  4. Avaliar um piloto

    Quando tecnicamente viável, definir validação física e critérios de aceite.

Hardware, software e desenvolvimento podem compor itens distintos da proposta. Ter o equipamento não elimina as etapas de desenvolvimento.

Para integrar seu robô humanoide à Huginn Robot Platform, verifique se o modelo aceita desenvolvimento e aplicações personalizadas e se já faz parte da nossa lista de modelos suportados.

Perguntas

Antes de escolher. O que vale saber.

Qual edição faz sentido para o meu projeto?

Depende do que você vai construir. O G1 padrão usa os recursos do fabricante. A EDU é a edição que a Unitree direciona ao desenvolvimento secundário, com mãos, articulações e computação opcionais conforme o SKU. A escolha é feita na avaliação do projeto.

Como funciona a aquisição?

Começa por uma consulta de disponibilidade e intenção de reserva. Monte seu briefing com a tarefa e o ambiente; condições comerciais e configuração são definidas na proposta.

Quais acessórios a Unitree lista?

Nas duas edições, bateria inteligente de remoção rápida de 9.000 mAh, carregador de 54 V e 5 A e controle manual. Na EDU, o módulo de alta computação, como Orin, e a mão Dex3-1 são opcionais. O que entra em cada projeto fica identificado na proposta.

A Huginn Robot Platform já controla o G1?

Ainda não como produto pronto. O G1 é o primeiro robô-alvo da plataforma, que está em desenvolvimento, com testes em simulação. Integração e validação física dependem da avaliação de cada projeto.

É seguro operar perto de pessoas?

A Unitree pede distância segura e cautela, porque o robô tem estrutura complexa e potência muito alta. Supervisão humana, área de operação e critérios de validação entram no briefing e são definidos com cada projeto antes de qualquer teste físico.

De onde vêm as fotos e os números?

Da página oficial do G1 na Unitree, consultada em 11/10/2026. Os parâmetros podem variar conforme o cenário e a configuração, e algumas funções de exemplo do fabricante ainda estão em desenvolvimento.

Fontes

Tudo aqui tem origem. Confira no fabricante.

O próximo movimento é seu.

Vamos dar corpo
à sua ideia?

Comece pela tarefa e pelo ambiente. Monte um briefing com o G1 como ponto de partida.

Envie seu briefing à Huginn ou baixe uma cópia para guardar.

Comece pelo problema

O que o robô precisa fazer?

Usamos estes dados só para avaliar a solicitação e responder sobre o projeto. O envio passa pela Cloudflare, com verificação antispam. Como tratamos os dados