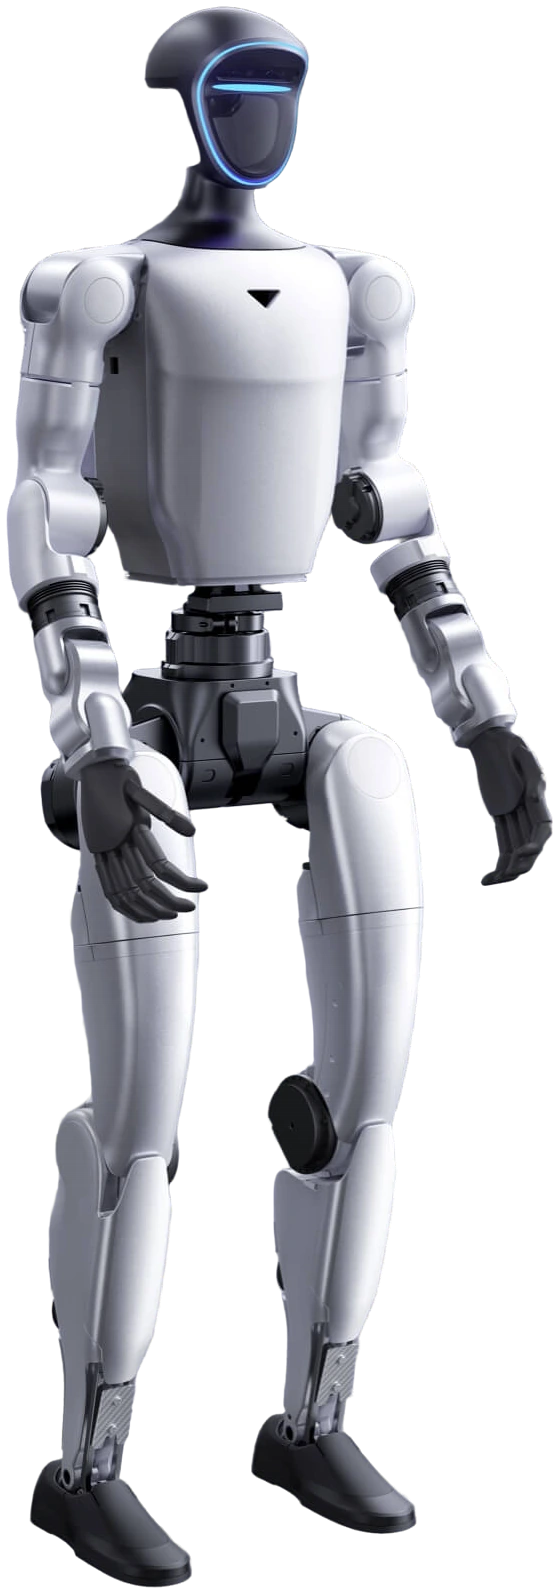
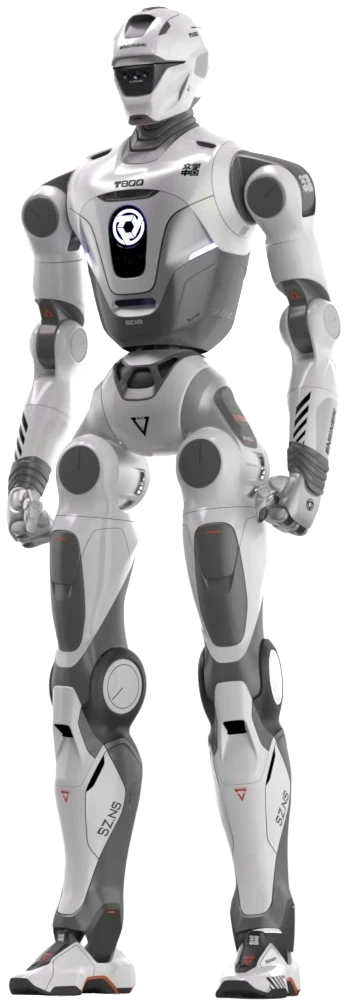
EngineAI T800. Porte humano: 1,73 m de presença.

Humanoide em tamanho real, com câmera binocular de campo ultra-amplo, LiDAR 3D e computação AGX Orin. Esta página trata da edição Open Source, aberta ao desenvolvimento secundário.

Altura
1,73 mem pé
Peso
75–85 kgconforme a configuração
Graus de liberdade
25pescoço, pernas, cintura e braços
Autonomia
3–5 hbateria de remoção rápida

Disponibilidade e configuração sob consulta

Ver ficha técnica

Especificações da edição Open Source, fotos e vídeo da página oficial da EngineAI, consultada em 11/10/2026. A configuração final é identificada na proposta.

Destaques

Força nas juntas. Presença em escala humana.

O que a EngineAI destaca no T800, com fotos e vídeo oficiais. Os números são os da edição Open Source.

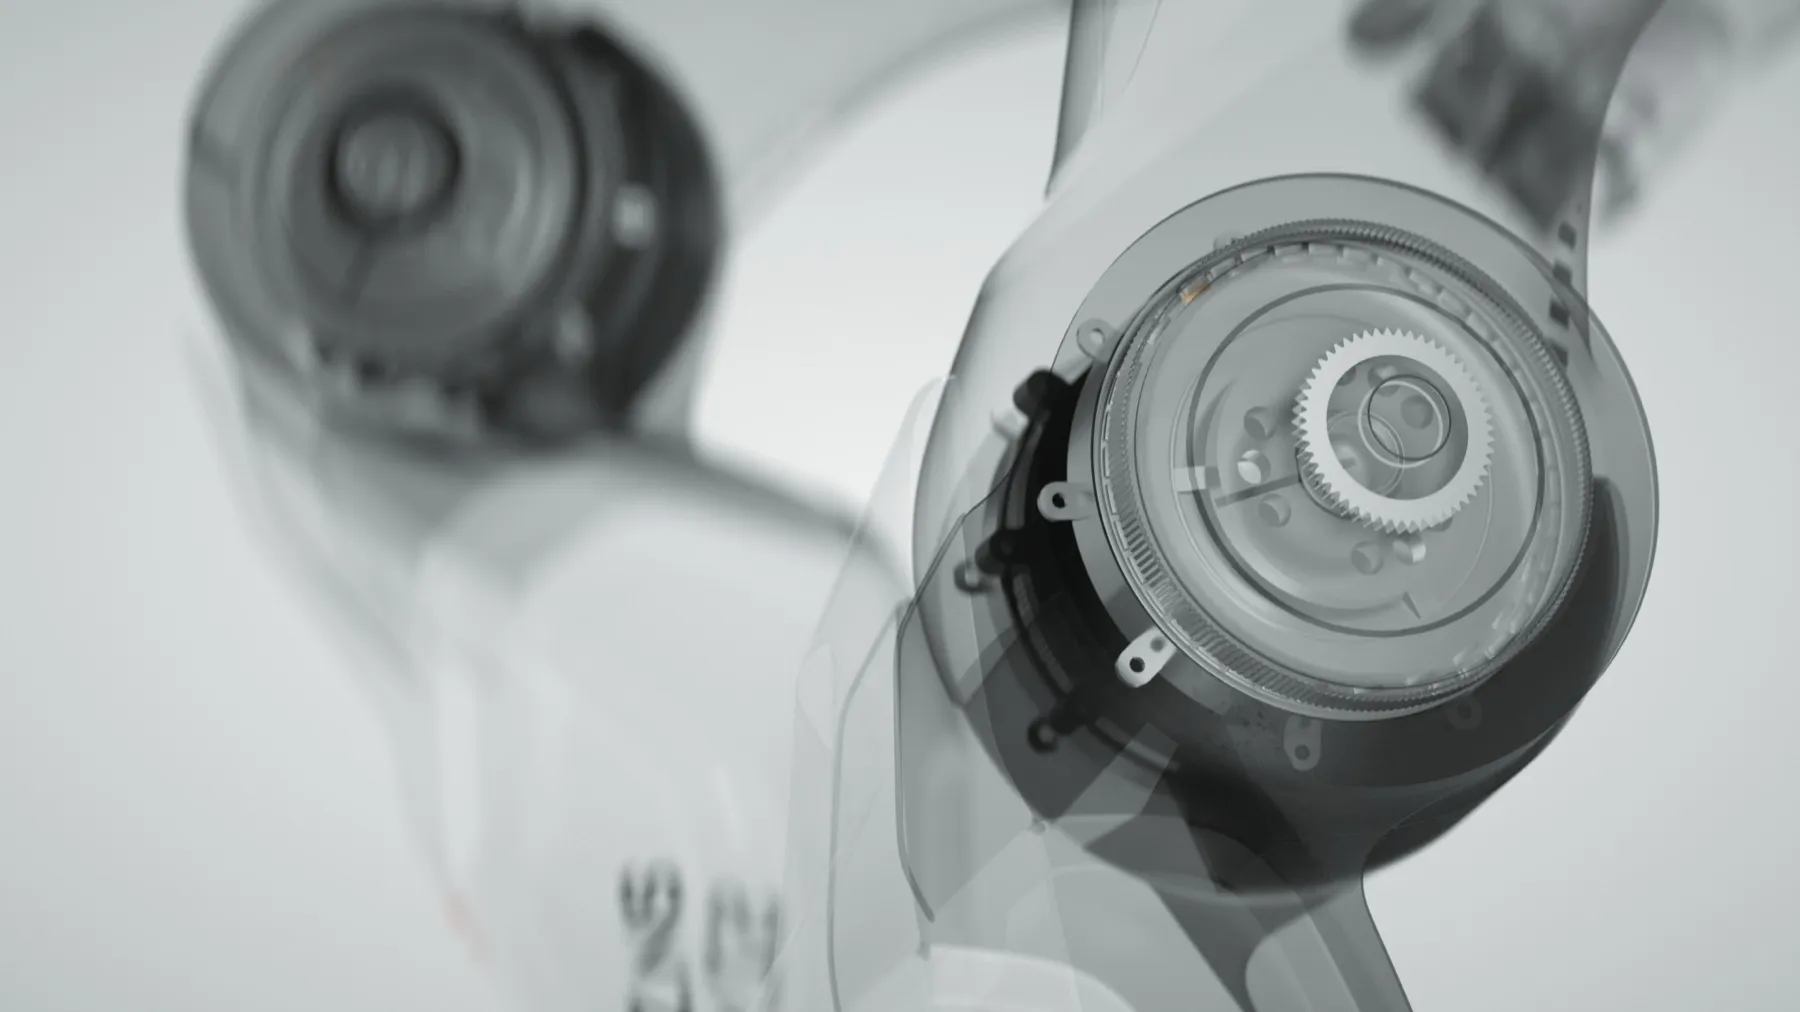
Articulações do T800 em vista translúcida, com os atuadores e as engrenagens internas à mostra

Até 450 N·m nas juntas

Segundo a EngineAI, as juntas usam rolamentos de rolos cruzados de padrão industrial e motores síncronos de ímã permanente, de rotor interno e velocidade muito alta, com torque máximo de até 450 N·m. A refrigeração é a ar, e o hardware suporta deslocamento de 2 m/s ou mais.
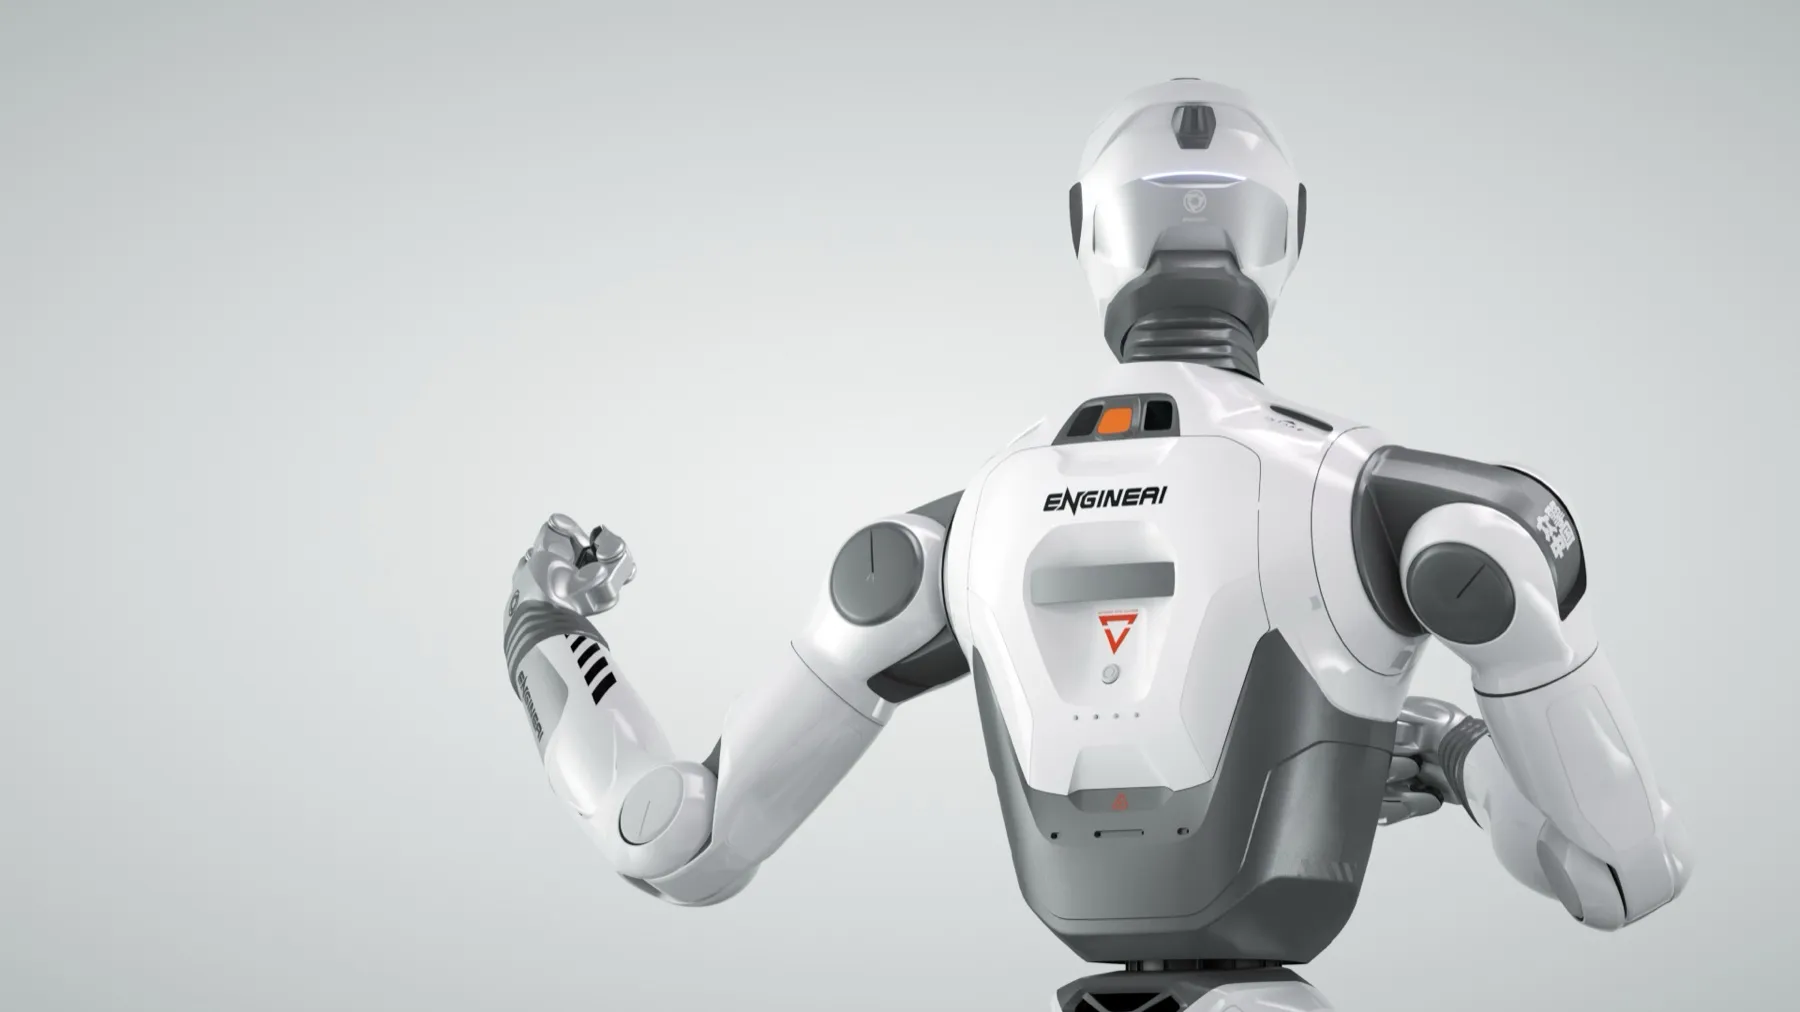
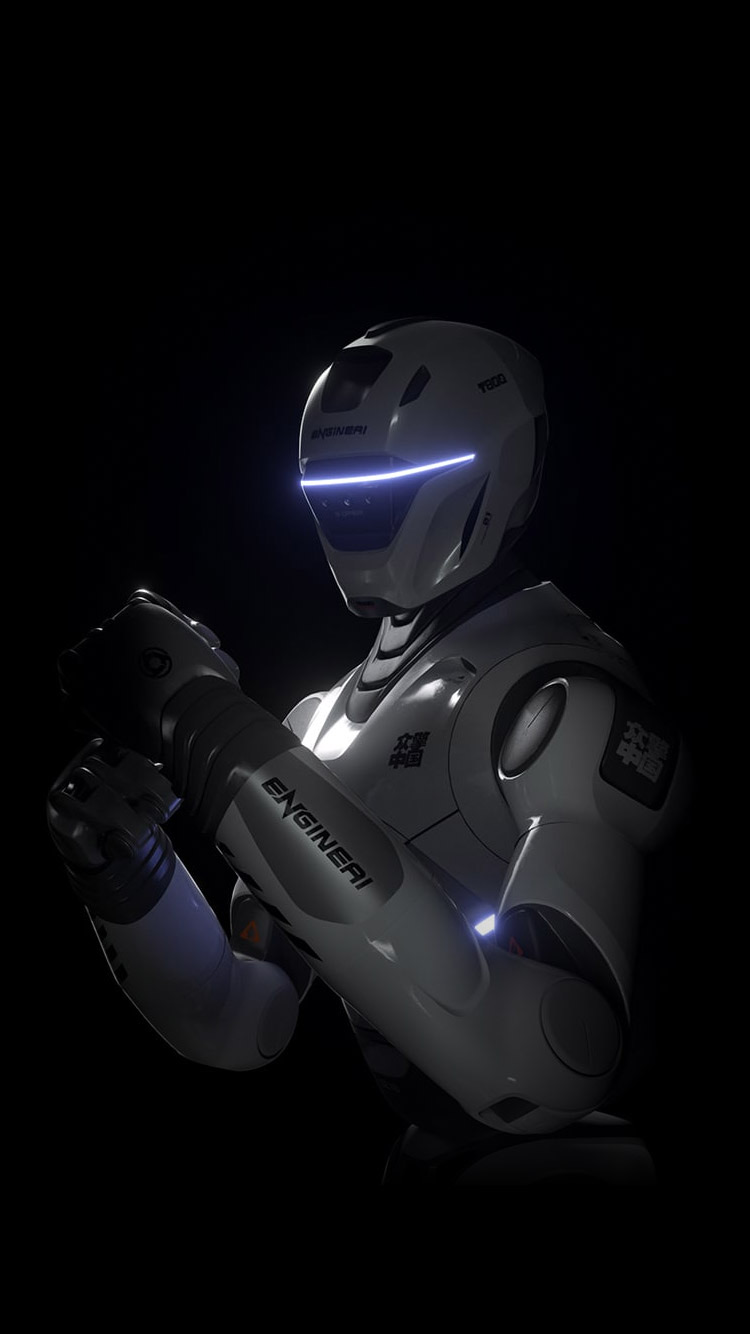
Costas do EngineAI T800, com o logotipo ENGINEAI e um dos braços erguido, de punho fechado

Alumínio aeronáutico e titânio

É o material estrutural listado pela EngineAI. Segundo a fabricante, os painéis de alumínio aeronáutico unem leveza e resistência a impactos.

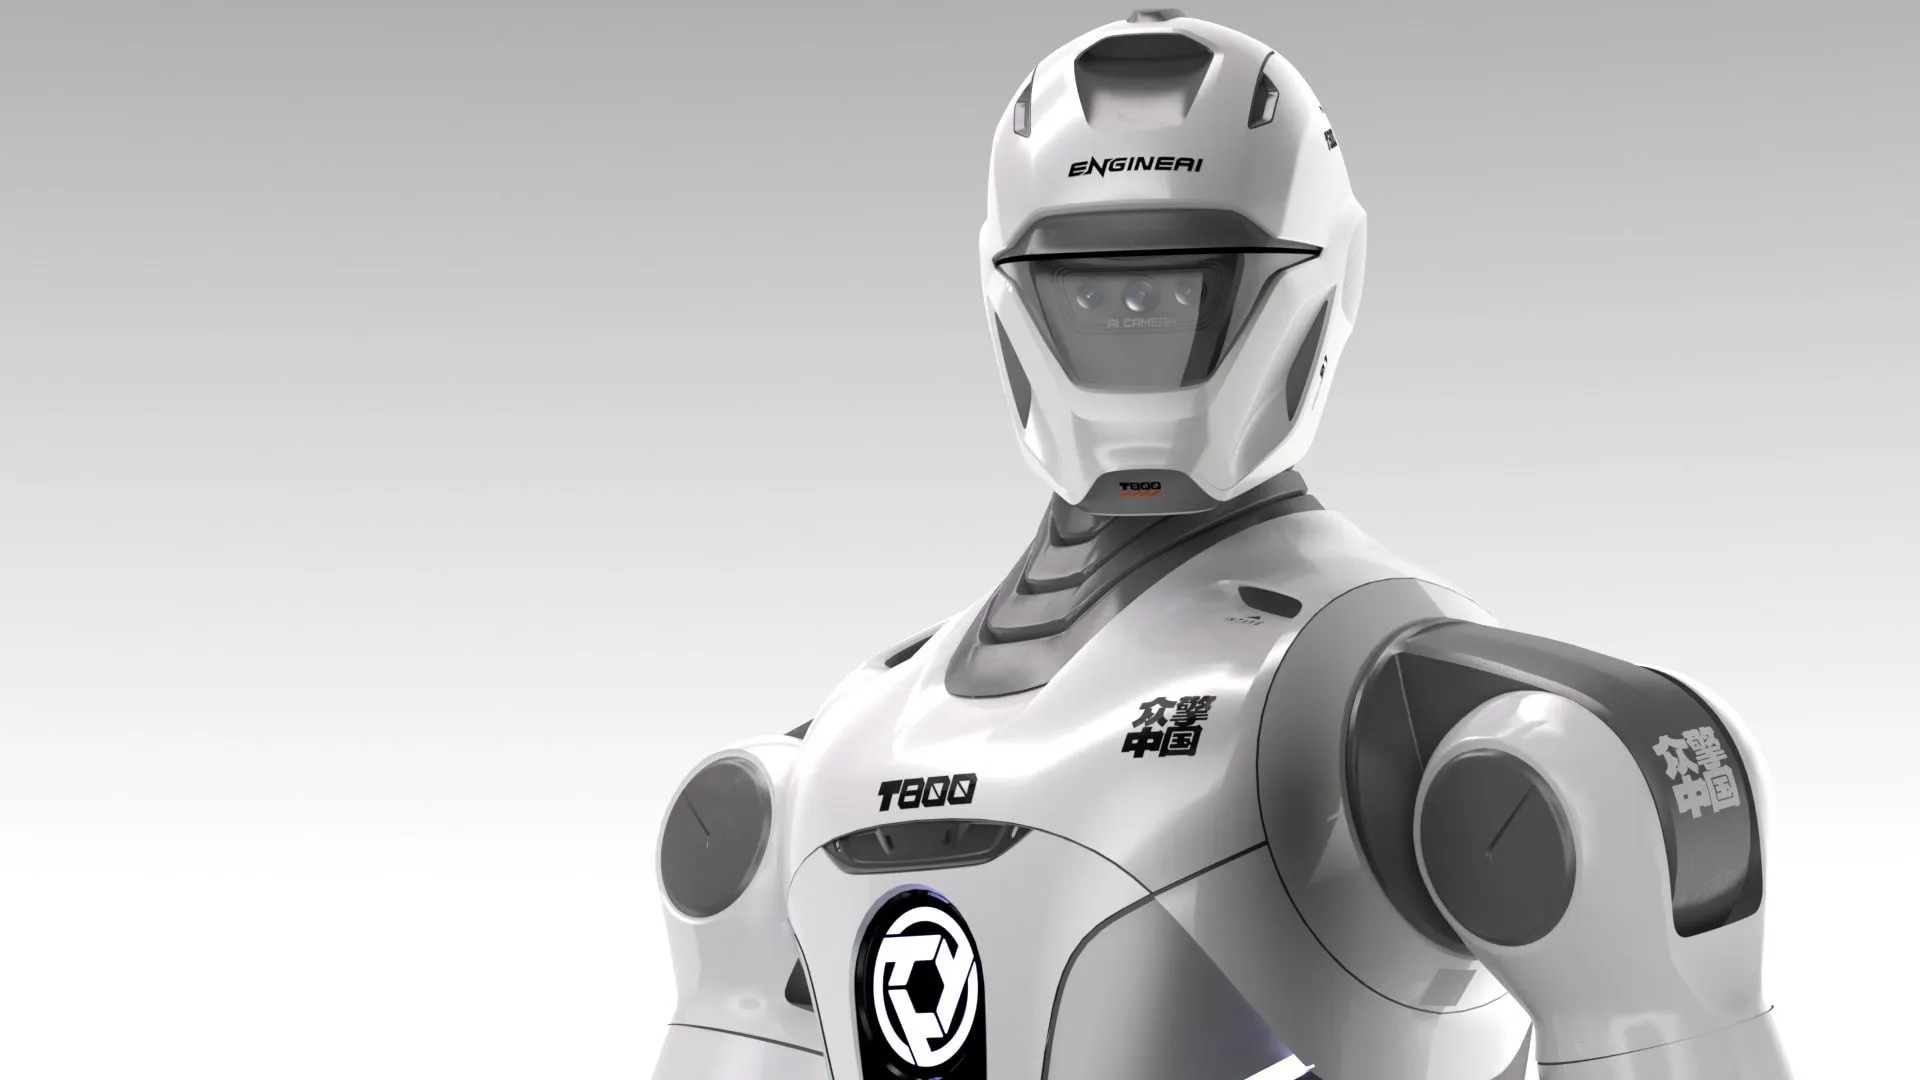
Busto do EngineAI T800, com capacete branco, visor escuro e a inscrição T800 no peito

3 a 5 h de autonomia

Bateria inteligente de lítio, de remoção rápida. A edição traz ainda microfone, alto-falante e controle remoto portátil com tela sensível ao toque.

Câmera binocular e LiDAR 3D

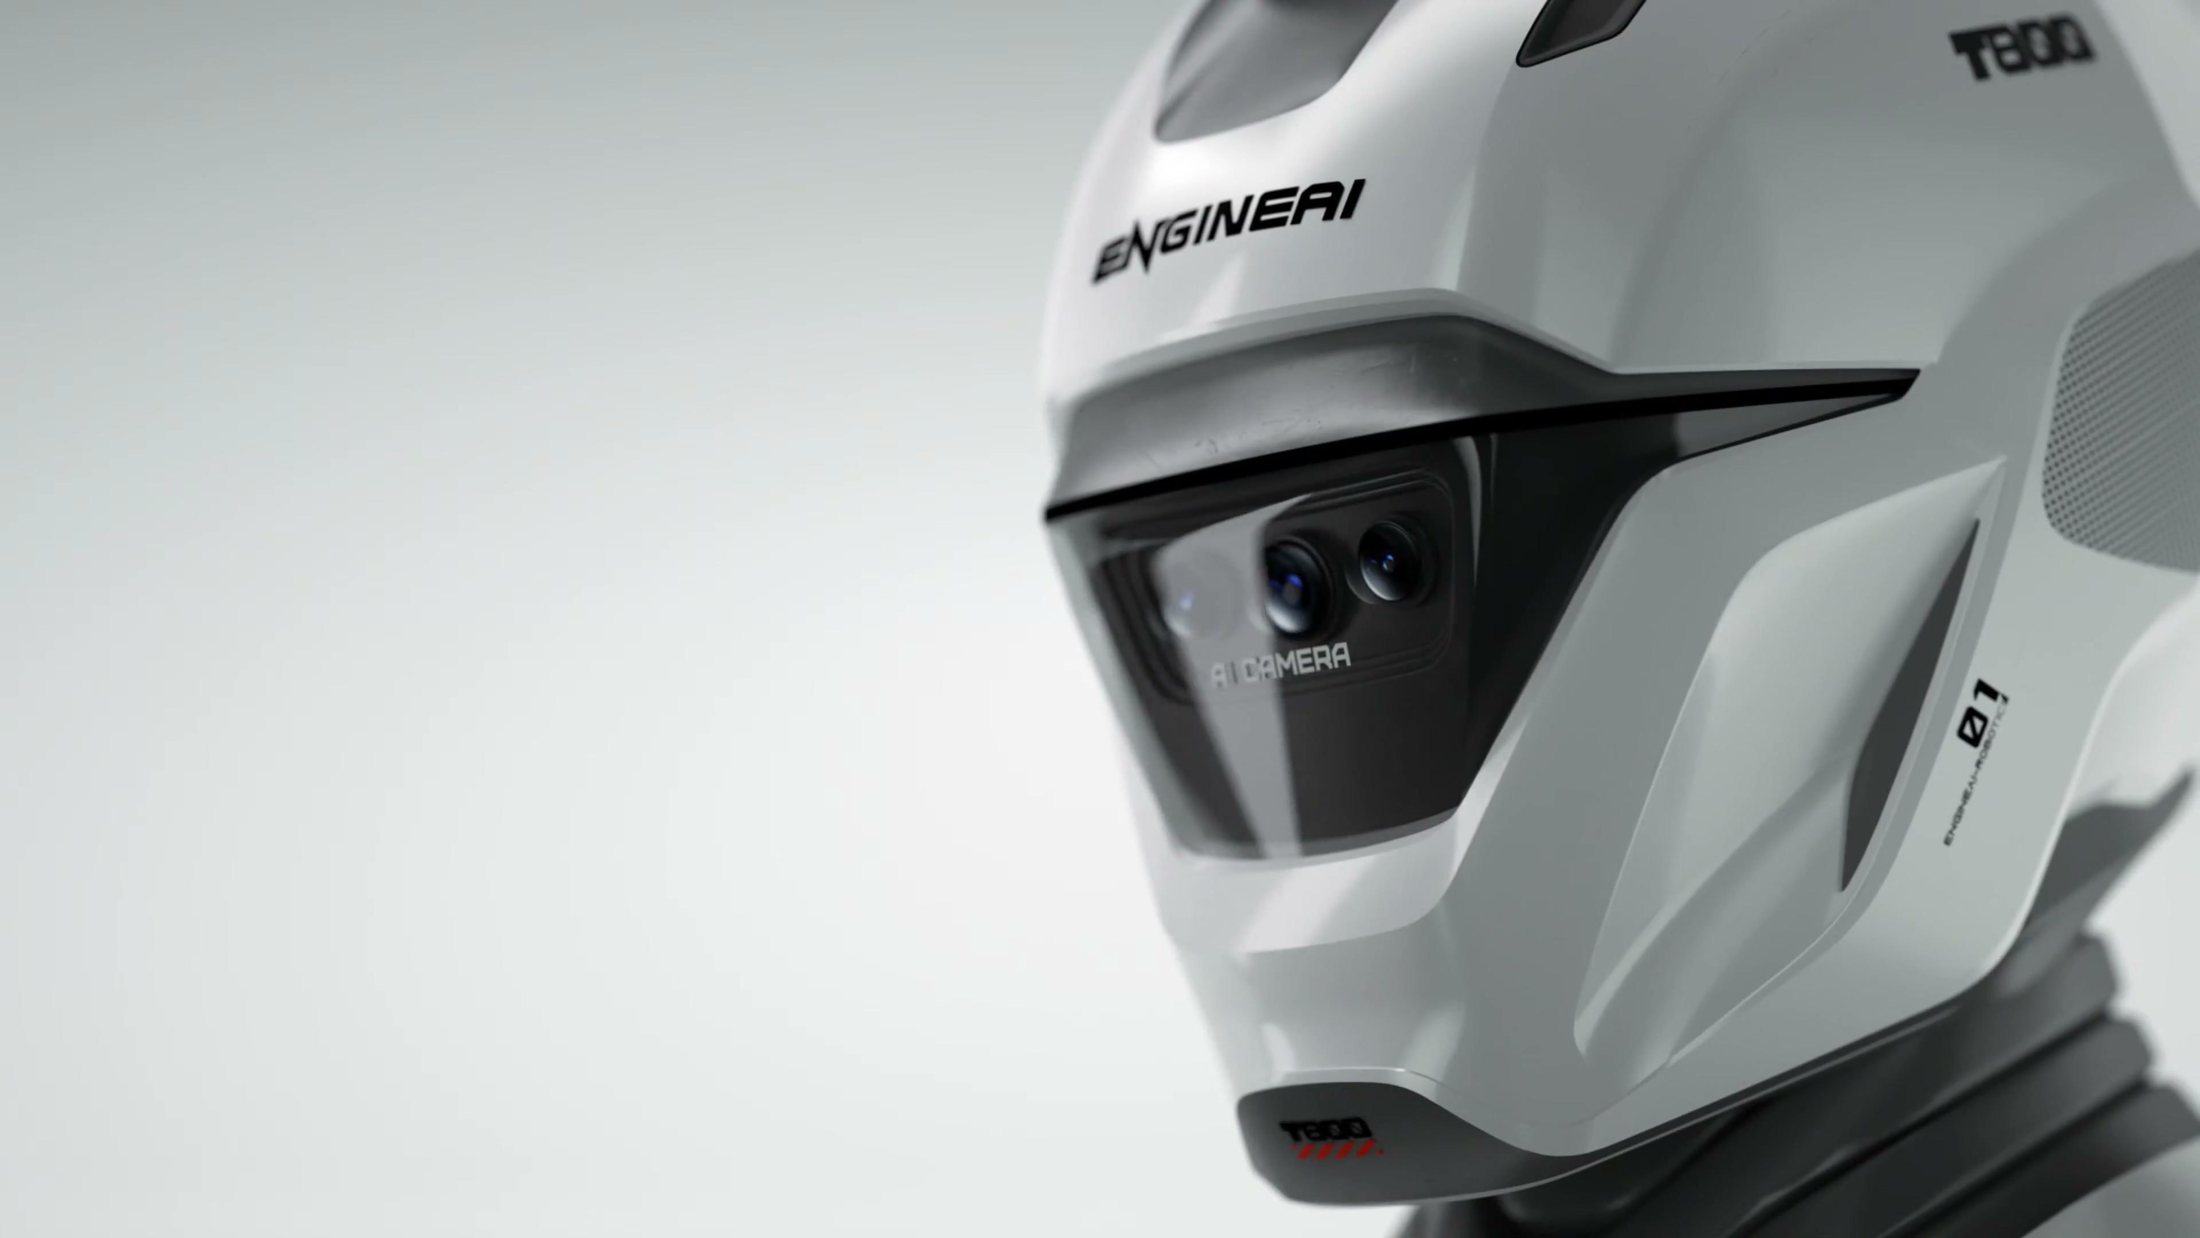
A percepção combina uma câmera binocular de campo de visão ultra-amplo e um LiDAR 3D. O pescoço tem 2 graus de liberdade, e a computação reúne CPU de 8 núcleos e módulo AGX Orin 64G.

Vídeo oficial da EngineAI · capacete com câmera binocular.

Ficha técnica

Os números do fabricante. Edição Open Source.

Parâmetros publicados pela EngineAI para a edição Open Source do T800. Eles podem variar conforme o cenário, a postura e a configuração.

Esta ficha é da edição Open Source.

A EngineAI publica outras edições do T800, que diferem em graus de liberdade, mãos, câmera e computação. Elas não são tratadas aqui.

Ficha técnica do EngineAI T800, edição Open Source, conforme a EngineAI
ParâmetroEdição Open Source
Dimensões e peso
Altura1,73 m
Peso75–85 kgvaria conforme a configuração
Panturrilha + coxa91 cm
Comprimento do braço60 cm
Graus de liberdade
Total (motores das juntas)25
Pescoço2
Por perna6
Cintura1
Por braço5
Por mãoSem mão hábila ficha desta edição não lista graus de liberdade de mão
Mecânica
Rolamento de saída das juntasRolos cruzados, padrão industrialalta precisão e alta capacidade de carga
Motor das juntasSíncrono de ímã permanente, rotor internovelocidade muito alta e dissipação de calor superior
Torque máximonota 1450 N·m
Material estruturalAlumínio aeronáutico + titânio
Refrigeração e deslocamento
RefrigeraçãoA ar, de alto desempenho
Velocidade de deslocamento2 m/s ou maissuportada pelo hardware
Percepção, computação e comunicação
SensoresCâmera binocular de campo de visão ultra-amplo + LiDAR 3D
Computação básicaCPU de 8 núcleos, alto desempenho
Módulo de alta computaçãoAGX Orin 64Gatualizável para Thor sob solicitação ao fabricante
ComunicaçãoWi-Fi 5 · Bluetooth 5.0
Desenvolvimento secundárionota 2Sim
Energia e operação
BateriaLítio, inteligenteremoção rápida
Autonomia3–5 h
Microfone e alto-falanteSim
ControleControle remoto portátil com tela sensível ao toque
  1. Os parâmetros podem variar conforme o cenário de uso, a postura do robô e outras condições; vale o desempenho real.
  2. Detalhes das funções na documentação do SDK e da API da EngineAI.

Condições comerciais e configuração são definidas na proposta.

Avisos da EngineAI
  • O humanoide tem estrutura complexa e atuadores muito potentes: mantenha distância segura e opere com extremo cuidado.
  • O desenho externo pode passar por atualizações e ajustes; vale o produto final.
  • Algumas funções de exemplo da página oficial ainda estão em desenvolvimento, teste e refinamento, e serão liberadas aos poucos.
  • A robótica humanoide está numa fase inicial de exploração no mundo; entenda as limitações atuais da tecnologia antes de decidir.
  • É um produto de uso civil: modificações perigosas e mau uso do robô são proibidos.
  • Siga os termos e as políticas da EngineAI e as leis e regulamentos locais.

Escala. O T800 ao lado do G1.

Recortes oficiais em escala aproximada, pela altura publicada pelos fabricantes. Conheça o Unitree G1.

Galeria

Galeria. Fotos oficiais da EngineAI.

Selecione uma foto para ampliar. Na ampliação, as setas do teclado trocam de foto.

Com a Huginn

O robô é o começo. O projeto vem junto.

A Huginn avalia o T800 para a Huginn Robot Platform, o software próprio em desenvolvimento, e para o desenvolvimento de aplicações para a sua tarefa.

Huginn Robot Platform × EngineAI T800

  • EngineAI T800 · integração em avaliação
  • Huginn Robot Platform · em desenvolvimento, projetos-piloto sob avaliação

Do seu objetivo ao desenho do piloto.

  1. Entender o cenário

    Objetivo, tarefa, ambiente e acompanhamento necessário.

  2. Definir o projeto

    Configuração do T800, software e escopo.

  3. Desenvolver e testar

    Habilidades, missões e integrações, começando pela simulação.

  4. Avaliar um piloto

    Quando tecnicamente viável, definir validação física e critérios de aceite.

Hardware, software e desenvolvimento podem compor itens distintos da proposta. Ter o equipamento não elimina as etapas de desenvolvimento.

A integração do T800 com a Huginn Robot Platform está em avaliação, e o desenvolvimento atual da plataforma inclui testes em simulação. Validação física depende da avaliação de cada projeto.

Perguntas

Antes de escolher. O que vale saber.

Por que a página mostra só a edição Open Source?

Porque é a edição do T800 apresentada nesta página. A EngineAI publica outras edições, que diferem em graus de liberdade, mãos, câmera e computação. Se o seu projeto pedir algo diferente, descreva no briefing.

Como funciona a aquisição?

Começa por uma consulta de disponibilidade e intenção de reserva. Monte seu briefing com a tarefa e o ambiente; condições comerciais e configuração são definidas na proposta.

O que a ficha da edição Open Source lista?

Câmera binocular de campo ultra-amplo, LiDAR 3D, CPU de 8 núcleos, módulo AGX Orin 64G, Wi-Fi 5 e Bluetooth 5.0, microfone e alto-falante, bateria inteligente de remoção rápida e controle remoto portátil com tela sensível ao toque. Mãos hábeis não aparecem na ficha desta edição. O que entra em cada projeto fica identificado na proposta.

A Huginn Robot Platform já controla o T800?

Não. A integração do T800 está em avaliação. O primeiro robô-alvo da plataforma, que está em desenvolvimento, é o Unitree G1, com testes em simulação. Integração e validação física dependem da avaliação de cada projeto.

É seguro operar perto de pessoas?

A EngineAI pede distância segura e extremo cuidado na operação, porque o robô tem estrutura complexa e atuadores muito potentes. Supervisão humana, área de operação e critérios de validação entram no briefing e são definidos com cada projeto antes de qualquer teste físico.

De onde vêm as fotos e os números?

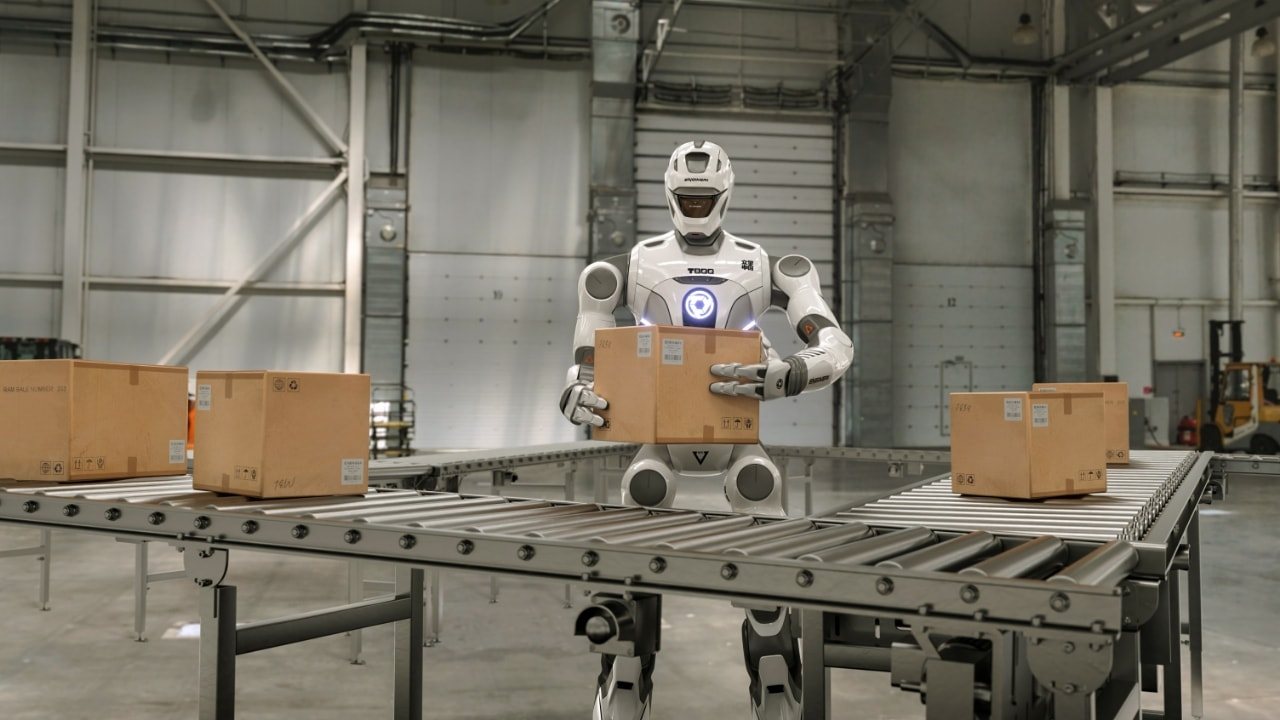
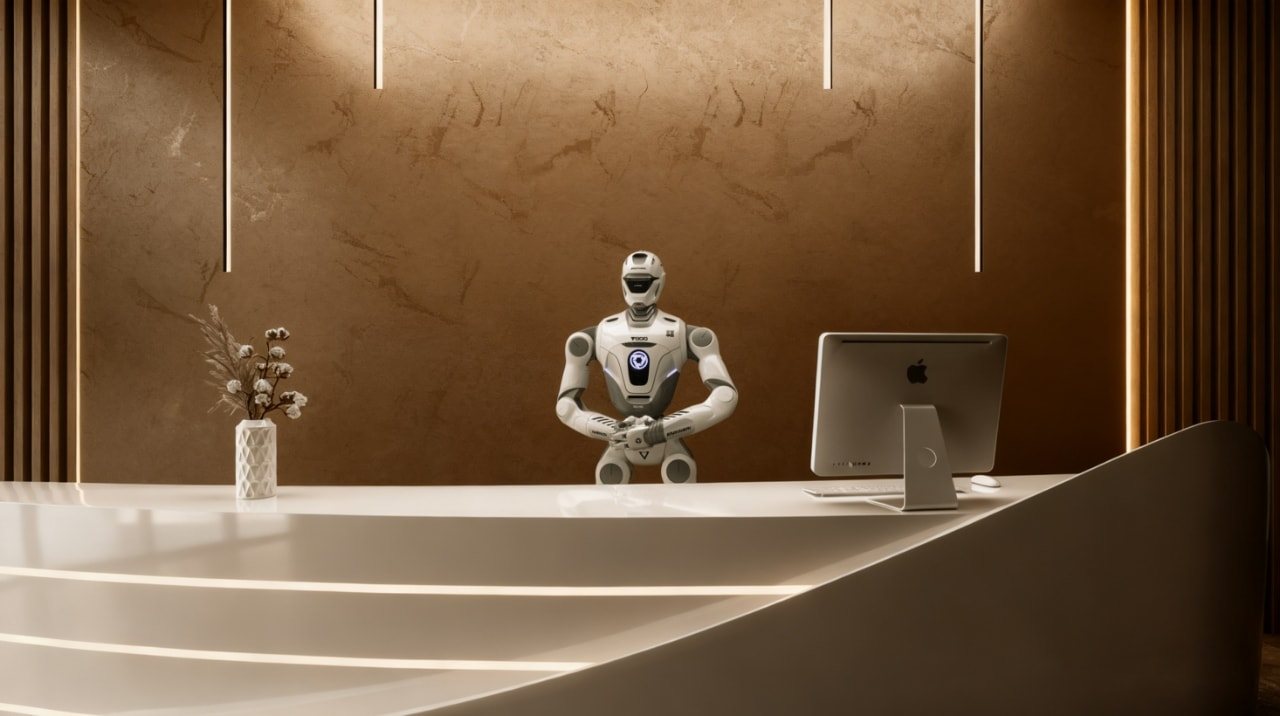
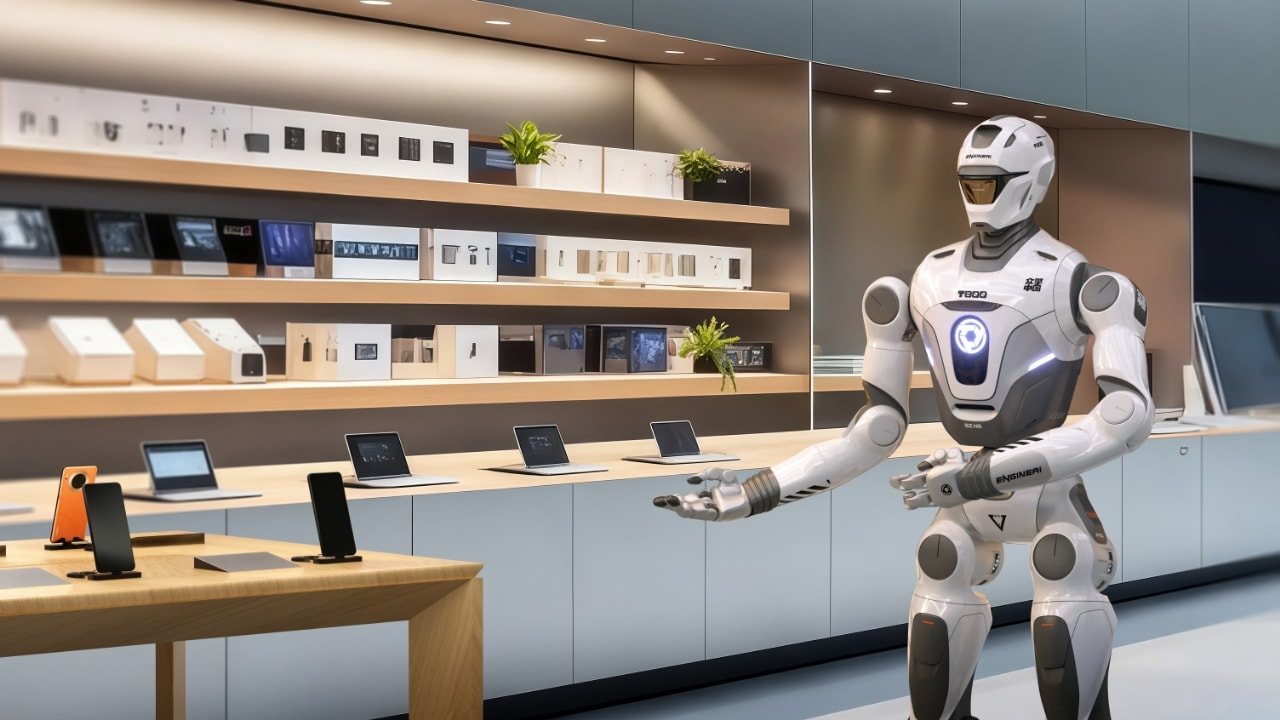
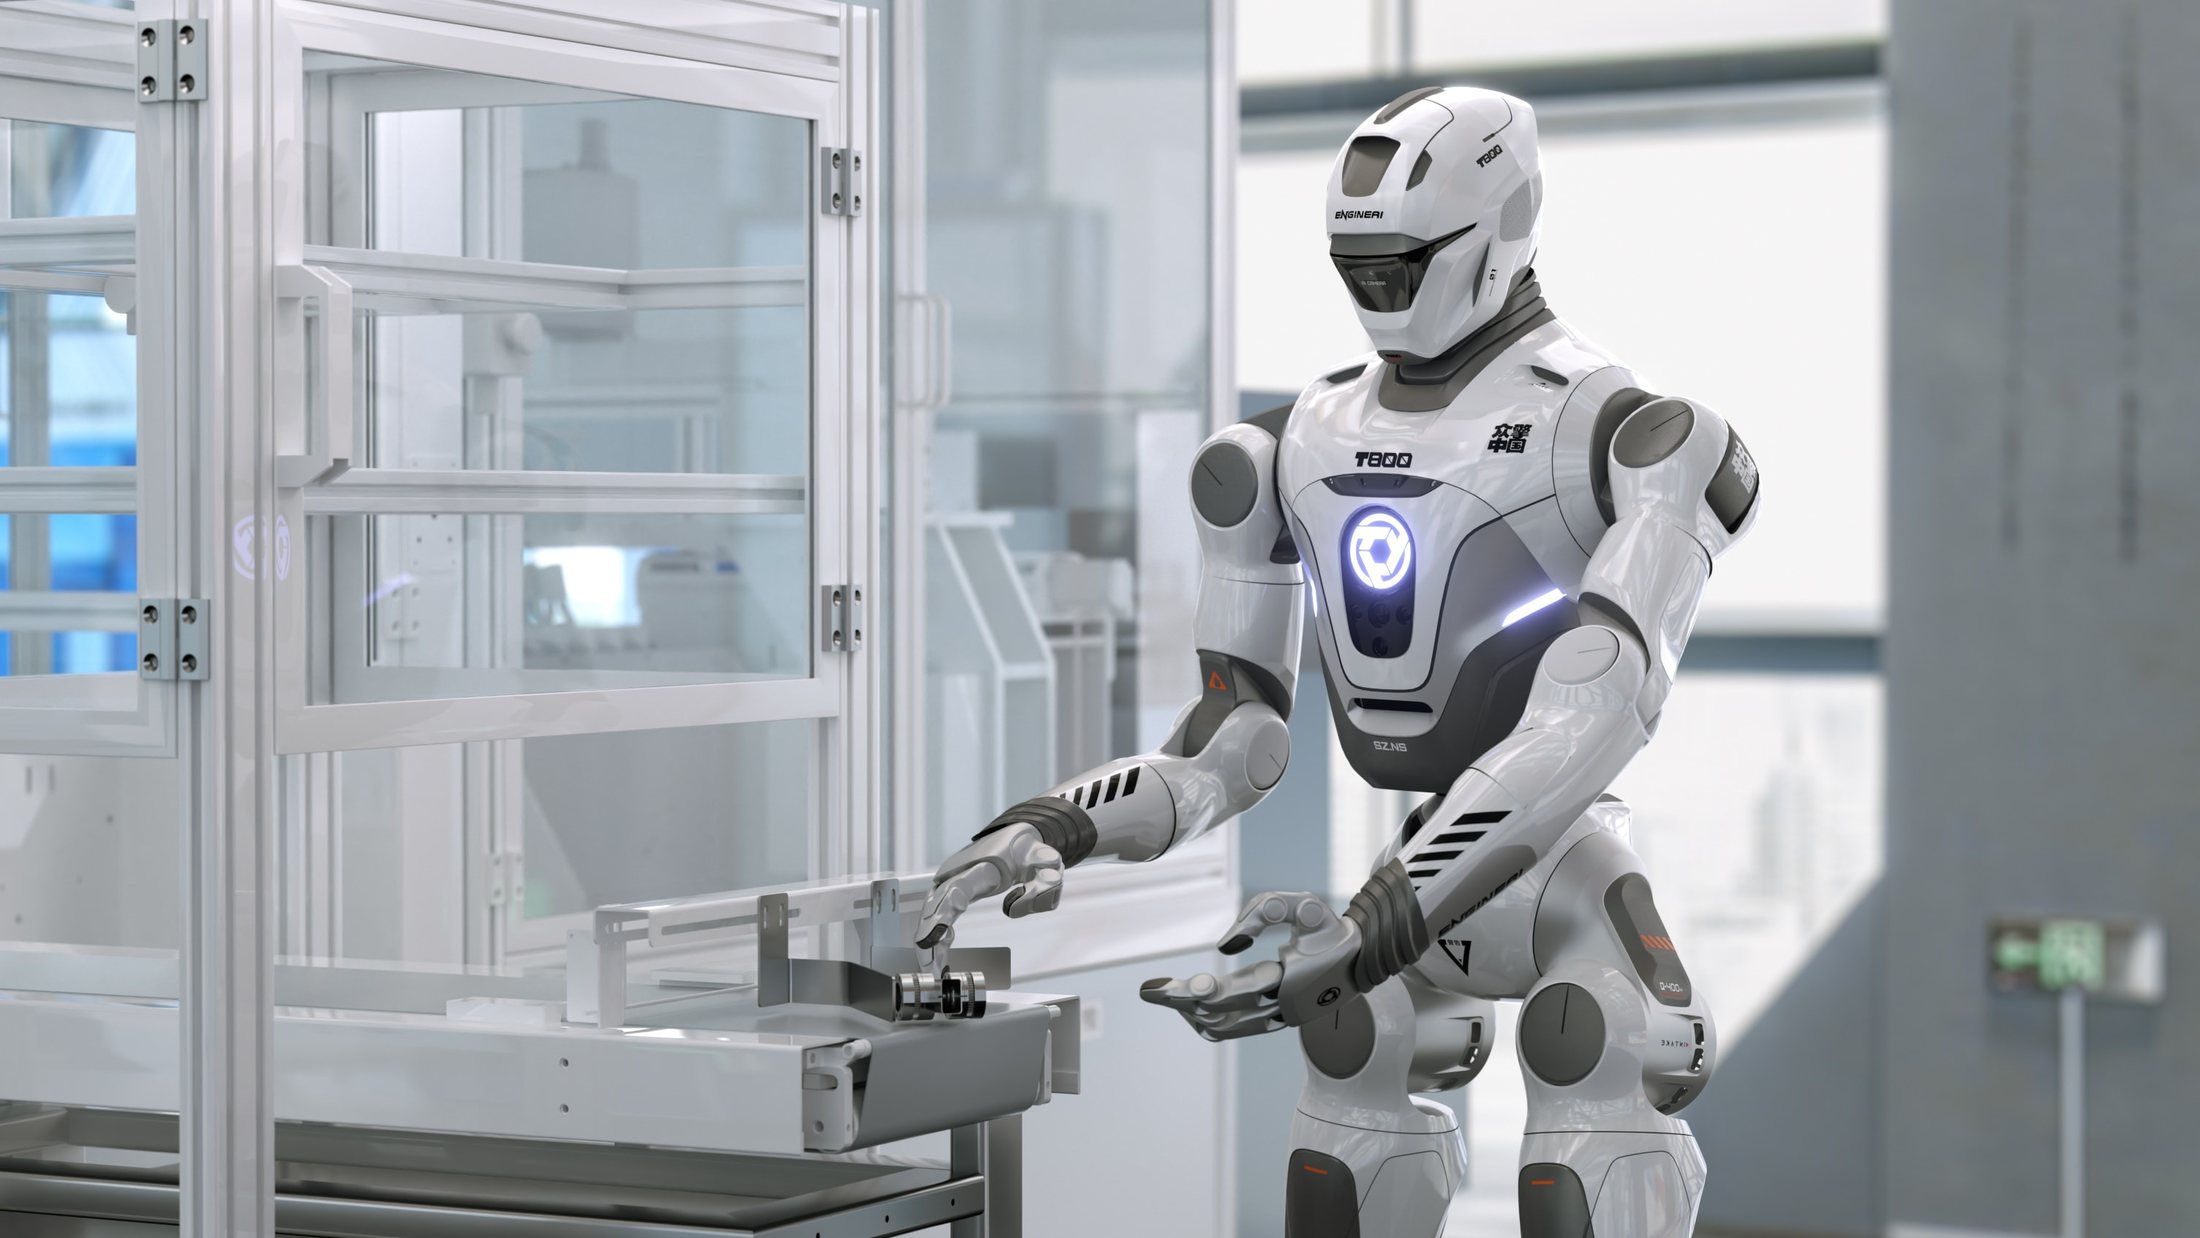
Da página oficial do T800 na EngineAI, consultada em 11/10/2026. A ficha é a da edição Open Source; as fotos de armazém, recepção, loja e bancada são cenários de aplicação apresentados pela fabricante para a linha T800. Os parâmetros podem variar conforme o cenário, e algumas funções de exemplo ainda estão em desenvolvimento.

Fontes

Tudo aqui tem origem. Confira no fabricante.

O próximo movimento é seu.

Vamos dar corpo
à sua ideia?

Comece pela tarefa e pelo ambiente. Monte um briefing com o T800 como ponto de partida.

Envie seu briefing à Huginn ou baixe uma cópia para guardar.

Comece pelo problema

O que o robô precisa fazer?

Usamos estes dados só para avaliar a solicitação e responder sobre o projeto. O envio passa pela Cloudflare, com verificação antispam. Como tratamos os dados